

Строительная робототехника для внеземных планетарных станций представляет собой самое передовое направление космической инженерии, направленное на автоматизацию возведения инфраструктуры (жилых модулей, посадочных площадок, защитных куполов, энергосетей) на Луне, а также на Марсе и других небесных телах. Освоение глубокого космоса человеком невозможно без создания промежуточных баз, однако доставка готовых конструкций с Земли экономически неэффективна из-за колоссальной стоимости вывода грузов на орбиту. Именно поэтому автономные роботы-строители, способные использовать местные ресурсы, признаны ключевым фактором выживания и закрепления человечества за пределами Земли. Главным барьером на пути к постоянному присутствию человека на Луне и Марсе является агрессивная окружающая среда. Космическая радиация, жесткое ультрафиолетовое излучение, бомбардировка микрометеоритами, экстремальные температурные колебания (от -170 °C до +120 °C на Луне) и токсичная, всепроникающая пыль требуют возведения массивных защитных сооружений до прибытия экипажа.
Использование традиционных земных методов строительства в этих условиях невозможно. Ручной труд космонавтов в скафандрах строго ограничен по времени и сопряжен с высоким риском для жизни. Это обуславливает жесткую необходимость в полной или частичной автоматизации строительного цикла с привлечением гетерогенных (разнородных) робототехнических комплексов.
Ключевые технологические вызовы
Разработка внеземных строительных роботов сталкивается со следующими фундаментальными проблемами:
- Низкая гравитация: Снижает сцепление колесных и гусеничных платформ с грунтом, из-за чего роботам сложно развивать необходимое тяговое усилие для перемещения тяжелых масс реголита.
- Абразивный реголит: Лунная и марсианская пыль состоит из острых, необкатанных частиц, которые обладают сильным статическим зарядом, легко проникают в шарниры, истирают уплотнители и выводят из строя оптику и электронику.
- Задержка сигнала связи: Расстояние между Землей и Марсом накладывает задержку сигнала от 4 до 24 минут в одну сторону. Это исключает прямое дистанционное управление (телеуправление) и требует беспрецедентного уровня автономности роботов на базе искусственного интеллекта.
- Вакуум и температурный стресс: Отсутствие атмосферы исключает конвекционное охлаждение двигателей, а резкие переходы от тени к свету вызывают тепловые деформации конструкций робота.
Парадигма ISRU (In-Situ Resource Utilization)
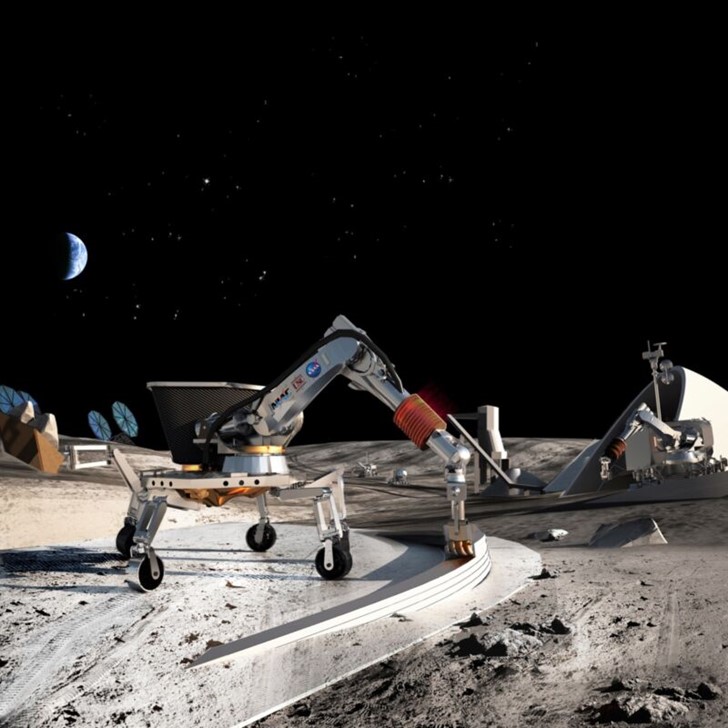
Современная концепция космического строительства базируется на использовании местных ресурсов (ISRU). Вместо транспортировки бетона или металлоконструкций с Земли, роботы должны собирать местный грунт (реголит), перерабатывать его и использовать в качестве основного строительного материала. Главными методами обработки являются 3D-печать (экструзия реголитовых паст) и спекание (лазерное, микроволновое или солнечное плавление реголита в монолитный камень).
Характерные примеры применения технологии
В зависимости от этапа возведения планетарной станции, строительные роботы разделяются на несколько функциональных классов. Ниже приведены ключевые сценарии и примеры их применения:
- Роботы для подготовки площадки и земляных работ (Терраформирование)
Перед началом возведения зданий необходимо подготовить территорию: выровнять рельеф, расчистить валуны, соорудить защитные валы от реактивных струй посадочных модулей.
- Концепт NASA RASSOR (Regolith Advanced Surface Systems Operations Robot): Этот специализированный робот спроектирован для работы в условиях низкой гравитации. Вместо классического ковша он использует противонаправленные вращающиеся барабаны с зубьями. Это позволяет ему копать реголит, не теряя сцепления с грунтом, так как силы копания взаимно компенсируют друг друга. RASSOR предназначен для сбора сырья и его доставки к перерабатывающим или строительным узлам.
- Крупномасштабная внеземная 3D-печать сооружений
Создание жилых и складских модулей методом послойного наплавления или экструзии смеси реголита со связующим веществом.
- Проект Olympus (совместно ICON и NASA): Компания ICON разрабатывает роботизированную систему космической 3D-печати в рамках лунной программы Artemis. Робот представляет собой крупногабаритный манипулятор-манипулятор на мобильной или стационарной мачте. С помощью лазерного или термического излучения он плавит лунный реголит, превращая его в прочный стеклоподобный материал, и послойно возводит посадочные площадки, дороги и стены защитных сооружений вокруг надувных земных модулей.
- Технология D-Shape для ESA: Проект по использованию многосопельной строительной рамы, которая смешивает симулированный лунный грунт со специальным жидким связующим компонентом (солью магния). Робот способен печатать целые здания со скоростью до нескольких метров в час, создавая ячеистые защитные купола, напоминающие по структуре кости птиц (для экономии материала и обеспечения прочности).
- Роботы-сборщики модульных и трансформируемых конструкций
Не все элементы станции можно напечатать из грунта. Шлюзовые камеры, окна, энергоблоки и системы жизнеобеспечения доставляются с Земли и требуют высокоточной сборки.
- Роботы-краны и манипуляторы (типа Canadarm/LSMS): Лунная крановая система (Lunar Surface Manipulator System) от NASA представляет собой легкий ферменный манипулятор. Он может оснащаться различными захватами, инструментами для сварки, завинчивания и позиционирования тяжелых заводских блоков. Такие роботы разгружают посадочные платформы и стыкуют герметичные модули между собой.
- Рои микророботов для сборки ферм: Перспективные концепции предусматривают использование десятков мелких автономных роботов, которые, подобно муравьям, перемещаются по строящейся структуре и собирают крупногабаритные фермы для солнечных панелей или радиотелескопов из стандартизированных углепластиковых стержней.
- Роботы для инспекции, обслуживания и герметизации
После завершения чернового строительства роботы выполняют проверку качества и внутреннюю отделку.
- Автономные дефектоскопы: Мобильные колесные или шагающие дроны, оснащенные ультразвуковыми датчиками, тепловизорами и рентгеновскими сканерами. Они обследуют напечатанные стены на наличие микротрещин, пустот и зон потенциальной разгерметизации, которые могут возникнуть из-за резких перепадов температур. При обнаружении дефекта робот локально наносит герметизирующий полимер или оплавляет трещину лазером.
Сводная таблица: Сравнение технологий внеземного робототехнического строительства
| Технологическое направление | Основной рабочий орган | Главное преимущество | Ключевой недостаток / Ограничение |
| Термическое спекание реголита | Лазер, микроволновый излучатель, солнечный концентратор | Не требуются расходные материалы с Земли; высокая прочность | Высокое энергопотребление; низкая скорость печати |
| Экструзия со связующим веществом | Обогреваемая печатная голова-дюза | Высокая точность геометрии; возможность создания сложных форм | Требуется доставка полимеров/скрепляющих жидкостей с Земли |
| Модульная робосборка | Многозвенные манипуляторы, роевые роботы | Высокая скорость монтажа готовых высокотехнологичных узлов | Ограничено объемами и массой грузов, доставленных с Земли |
А что в NASA?
Доставка полезной нагрузки даже весом около 1 килограмма на Марсианскую поверхность это посильная для нас задача. Однако стоимость такого удовольствия астрономическая и составляет не менее 2,4 млн. долларов США, что заявляется в рамках проекта Perseverance. Причем, указанный проект – это лишь научно-исследовательская миссия. Но, сколько будет стоит доставка груза, если понадобится построить город или хотя бы станцию для колонистов? Если отправлять все строительные материалы и прочие ресурсы с Земли, денег потребуется чрезвычайно много. Ученые NASA и Стэнфордского университета предлагают вместо этого отправить на Луну или Марс роботов-строителей, которые смогут построить дом, вышку связи или еще что-то. И не одно сооружение, а десятки. Подробности проекта – под катом.
Вначале кратко о самовоспроизведении автоматов и “нулевой массе”. Ученые NASA, рассказывая о своем проекте, вспоминают “Теорию самовоспроизводящихся автоматов” Джона фон Неймана. В середине 20-го века он заложил основы ее основы. О ней, в частности, говорит Кеннет Чунг, один из представителей NASA, который разрабатывал особые метаматериалы, способные изменять свою структуру.

Они не существуют в природе, но человеку очень бы пригодились – в частности, для того, чтобы различные механизмы могли бы воспроизводить самих себя и функционировать при любых условиях – хоть на Луне, хоть на Марсе.
Сейчас еще нет всего необходимого для создания таких материалов, но что-то реализовать уже вполне возможно. Представители NASA говорят, что ранее проблема поиска ресурсов на других планетах с их переработкой в основные строительные блоки казалась нерешаемой или почти таковой. Но потом ученые задумались над использованием стандартизированных готовых строительных блоков. Концепцию они подсмотрели в живой природе. Например, биологические системы применяют ограниченное количество аминокислот для создания разных белков. Примерно тот же принцип можно применить для строительства зданий и сооружений.
Представители агентства взяли небольшой набор стандартизированных строительных блоков. Их изготовили из прочных и очень легкого композитного материала StattechNN-40CF. Форма узлов разработана таким образом, чтобы при соединении деталей крепить их можно было бы под разными углами, что облегчило бы возведение блоков и самих зданий. Изготавливать такие блоки стоит из материалов, которые распространены на Марсе или Луне.
Конструкция с сечением в квадратный метр выдерживает нагрузку в 900 килограммов, будучи при этом очень легкой – всего 0,0103 грамма на кубический сантиметр. Специалисты построили из них, например, мост, и по нему вполне можно было ходить. При этом общая масса элементов, понадобившихся для создания такого моста – всего 18 кг, они поместились в объем рюкзака.
Не только элементы, но и роботы
Да, самих элементов, конечно, недостаточно, очевидно, что для возведения чего-нибудь из них нужны еще и строители. В данном случае – роботы. Инженеры NASA задействовали несколько типов роботов, включая грузовую систему, автомат, скрепляющий блоки воедино и робот-кран. Механизмы не использовали лидар или камеры, вместо этого они просчитывали количество фреймов.
“Мы продемонстрировали возможность автоматического планирования, учитывающего столкновения роботов между собой и обеспечивающего устойчивость конструкции. Но мы также рассматривали и модели, наподобие тех, с помощью которых муравьи строят свои колонии”, — заявил представитель команды Кеннет Чунг.
В ходе работы всего было использовано 256 фреймов, из них можно собрать дом за четыре с половиной дня.
Ученые считают, что при помощи этой технологии можно строить не только убежища для колонистов, но и специализированные станции вокруг точек с ценными ресурсами для их добычи. При этом система масштабируема – чем больше будет роботов, тем быстрее они выполнят строительство и большее количество сооружений смогут поставить.

Кроме того, на Луне в некоторых регионах можно было бы построить основу солнечных панелей, чтобы получать энергию, которая будет очень нужна как автоматам, так и будущим колонистам. А также – башни для поднятия антенн как можно более высоко, чтобы обеспечить стабильную связь. Например, около посадочной площадки “Артемиды-3” высота башен должна составлять примерно 100 метров, только в этом случае связь будет надежной.
А еще – добыча ресурсов
Для того, чтобы добывать материалы, необходимые для строительства фреймов, тоже требуются роботы. Их предлагается использовать, например, и для добычи других полезных ресурсов. Не так давно команда инженеров из Университета Аризоны получила $500 000 от NASA на разработку проекта использования роя горнодобывающих автономных роботов, способных действовать на Луне.
Для успешной добычи планируется создавать новые процессы и методы. Роботы, например, могут действовать сообща при выполнении задач по разработке месторождений, выемки грунта и строительства. Со временем нейросеть обеспечивает рост навыков у машин. Правда, собирать автоматы планируется на Земле, и обучать там же – ведь на Луне или Марсе эту задачу вряд ли получится выполнить.
Результаты своей работы специалисты опубликовали в статье Science Robotics. В марте планируется следующая публикация, с освещением процесса возведения более крупных объектов, чем те, что были построены в начале года.
Заключение
Автоматизация внеземного строительства — это не просто вспомогательная инженерная дисциплина, а фундаментальный базис для превращения человечества в мультипланетный вид. Успех будущих миссий на Луну и Марс напрямую зависит от того, насколько эффективно автономные робототехнические комплексы смогут подготовить безопасную инфраструктуру до того, как первый космонавт ступит на поверхность планетарной станции.
Перспективы развития технологии
В ближайшие десятилетия развитие космической строительной робототехники будет сдвигаться в сторону полной автономии и глубокой синергии различных технологий. Можно выделить следующие ключевые тренды:
- Переход к гибридным экосистемам (Роевая робототехника): Вместо одного массивного и сложного робота-строителя акцент смещается на использование сотен мелких, взаимозаменяемых роботов. Управляемые распределенным искусственным интеллектом, такие «рои» смогут быстрее адаптироваться к аварийным ситуациям: если один робот выйдет из строя, его функции мгновенно перераспределятся между остальными.
- Глубокая интеграция искусственного интеллекта и компьютерного зрения: Развитие алгоритмов ИИ позволит роботам самостоятельно анализировать ландшафт, принимать решения при обнаружении непредвиденных препятствий или скрытых пустот в реголите и корректировать параметры 3D-печати в реальном времени без ожидания команд с Земли.
- Создание новых космических композитов: Ученые активно исследуют возможность добавления к местному реголиту углеродных нанотрубок или биологических связующих веществ (например, выращенного на месте мицелия грибов), что позволит печатать конструкции с прочностью, превосходящей земной железобетон.
- Металлургия на базе ISRU: В долгосрочной перспективе роботы перейдут от спекания камня к выплавке металлов (железа, титана, алюминия) из лунного и марсианского грунта для последующей роботизированной сборки тяжелого оборудования и элементов шлюзов непосредственно на месте.
Часто задаваемые вопросы (FAQ)
Зачем отправлять роботов, если люди могут строить эффективнее?
Человеческий организм крайне уязвим к космическим угрозам. Длительное пребывание космонавтов на поверхности Луны или Марса без массивного радиационного щита смертельно опасно. Роботы могут работать непрерывно в условиях жесткой радиации, вакуума и экстремальных температур, возводя защитные купола до прибытия экипажа, что сводит риски для жизни людей к минимуму.
Сколько времени займет постройка одной обитаемой станции силами роботов?
По предварительным расчетам космических агентств, цикл подготовки площадки, прокладки дорог и 3D-печати защитного купола над надувным жилым модулем для первой небольшой базы (на 4–6 человек) займет от 6 до 18 месяцев непрерывной работы роботизированного комплекса.
Что произойдет, если строительный робот сломается в миллионах километров от Земли?
Это один из главных рисков. Для его минимизации проектируются системы с высокой степенью избыточности. Во-первых, роботы создаются модульными, чтобы они могли ремонтировать друг друга с использованием стандартизированных запчастей. Во-вторых, перспективные базы будут оснащены специализированными мастерскими, где роботы-манипуляторы смогут печатать новые детали на 3D-принтерах взамен изношенных.
Какая технология 3D-печати реголитом считается самой перспективной?
На данный момент лидирует лазерное или микроволновое спекание (синтеризация). Этот метод плавит местный грунт, превращая его в прочный монолит, и практически не требует доставки связующих полимеров с Земли, что делает его наиболее экономически оправданным.
Автор: @Petr0v1
Источник: https://habr.com/


