

Современная картография и геодезия сейчас переживают технологическую трансформацию, вызванную использованием самых передовых беспилотных авиационных систем (БАС) и исключительно точных систем спутникового позиционирования. Все традиционные методы наземной тахеометрии, а также лазерного сканирования, несмотря на свою эталонную точность, сегодня всё чаще уступают место более оперативной и экономически эффективной альтернативе — геодезической аэрофотосъемке. Однако главным драйвером этого сдвига стали не дорогостоящие военные или специализированные промышленные платформы, а глубокая модернизация серийных коммерческих дронов. Превращение массового квадрокоптера в прецизионный геодезический инструмент — это сложный инженерный вызов, лежащий на стыке фотограмметрии, радиофизики и прикладной геодезии, где каждый миллиметр погрешности на борту превращается в дециметры ошибок на земной поверхности.
Исторический экскурс: от воздушных змеев до сантиметровой точности
Эволюция дистанционного зондирования земли (ДЗЗ) всегда следовала за развитием авиации и оптики.
- Зарождение (XIX век): Первые попытки взглянуть на планету сверху были предприняты вскоре после изобретения дагеротипии. В 1858 году французский фотограф и воздухоплаватель Гаспар-Феликс Турнашон (Надар) сделал первый в мире снимок Парижа с воздушного шара. Чуть позже, в 1880-х годах, для нужд топографии начали применять воздушные змеи и даже почтовых голубей со специальными мини-камерами.
- Военный импульс (XX век): Первая и Вторая мировые войны превратили аэрофотосъемку в стратегическую дисциплину. Появились специализированные плоскостные самолетные фотокамеры, а дешифрирование снимков стало ключевым элементом разведки. В послевоенные годы фотограмметрия прочно закрепилась в гражданской геодезии, однако она требовала привлечения пилотируемой авиации, что делало картографирование огромных территорий чрезвычайно дорогим процессом.
- Цифровая революция (начало XXI века): Появление доступных литий-полимерных аккумуляторов, микроэлектромеханических систем (MEMS) и гражданского GPS привело к буму мультироторных БПЛА. Изначально серийные дроны воспринимались геодезистами как «игрушки» из-за нестабильности полета и искажений бытовых камер.
- Эпоха модернизации (настоящее время): Перелом произошел, когда на борту потребительских дронов начали интегрировать ГНСС-платы геодезического класса, поддерживающие технологии RTK (Real Time Kinematic) и PPK (Post-Processed Kinematic). Это позволило сократить количество наземных опорных точек (опознаков) на порядок и превратило серийный квадрокоптер в полноценный летающий штатив для высокоточных измерений.
Практическое применение и технологический стек
Процесс трансформации гражданских технологий в промышленный инструмент строится на строгой инженерной цепочке. В её основе лежит модернизация базовой платформы, на которую устанавливается многочастотный геодезический ГНСС-приемник (RTK/PPK модуль) и оптическая система с откалиброванными параметрами дисторсии объектива. Эта аппаратная связка позволяет осуществлять высокоточную аэрофотосъемку, результаты которой после камеральной обработки преобразуются в прецизионные трехмерные данные.
Модернизированные серийные дроны сегодня эффективно решают три ключевых блока задач, которые раньше требовали недель наземных работ или привлечения пилотируемой авиации:
- Цифровое строительство и BIM-технологии: На этапе проектирования и возведения крупных объектов (например, жилых комплексов или промышленных предприятий) модернизированные дроны выполняют регулярный ортофотоплан местности. На основе этих данных создаются плотные облака точек и цифровые модели рельефа (ЦМР), которые интегрируются в BIM-системы для контроля объемов земляных работ с точностью до 1–2 см.
- Маркшейдерский контроль на карьерах: Традиционный замер объемов выемки породы на открытых горных выработках с тахеометром — это долгий и опасный для жизни процесс. Дрон, оснащенный калиброванной оптикой и PPK-приемником, за 30 минут полета собирает данные, позволяющие рассчитать объем насыпи или карьера точнее и безопаснее любой наземной бригады.
- Мониторинг протяженной инфраструктуры: Проектирование, строительство и эксплуатация магистральных трубопроводов, линий электропередач (ЛЭП) и автомобильных дорог требуют постоянного геодезического надзора. Модернизированные беспилотники самолетного или гибридного (VTOL) типа на базе серийных платформ способны за один вылет картографировать десятки километров трассы, выявляя просадки грунта, оползни или нарушения охранных зон.
Таким образом, тонкости профессиональной аэрофотосъемки заключается не просто в умении управлять беспилотником, а в понимании физики калибровки камеры, юстировки фазового центра антенны и математических алгоритмов уравнивания фотограмметрических сетей. В данной статье мы детально разберем, как именно происходит трансформация гражданского дрона в прецизионный геодезический комплекс и какие подводные камни ожидают инженера на этом пути.
Одно из направлений нашей работы – это топогеодезия с помощью БПЛА. Сегодня мы расскажем про то, как мы переделываем дроны, как программируем полёт и как всё потом обрабатываем, превращая снимки, полученные с беспилотника, в детальные ортофотопланы, высокоточные трёхмерные модели местности и топографические планы масштабов 1:500–1:10 000. Мы с командой попробовали несколько разных дронов и в итоге остановились на «рабочей лошадке» DJI Phantom 4 PRO с несколькими модификациями. Первое и главное, что мы с ним сделали, — это оснастили его геодезическим GNSS -приёмником, который позволяет определять центры фотографирования с сантиметровой точностью. Стандартный его GPS обеспечивал точность порядка 15–20 метров.
Здесь можно ознакомиться с результатами одного интересного и необычного проекта по аэрофотосъемке, подготовке трехмерной модели и ортофотоплана протяженного природного объекта, который был нами недавно реализован.
Для решения геодезических задач при такой точности нужны либо специальные кресты на земле, либо ещё какое-нибудь извращение вроде раскладывания бумажных тарелок по известным координатам.
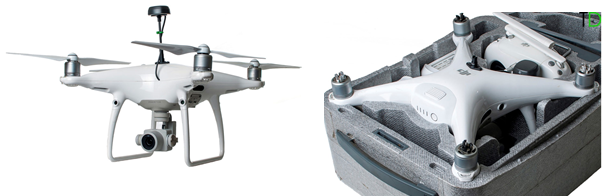
Мы делаем и проще, и сложнее: ставим наземную базовую станцию с точно известными координатами, и интегрируем в дрон дополнительный GNSS-приемник и устанавливаем внешнюю антенну. Например, начинали мы с MATRICE 600 c установленной на борту D-RTK системой фирмы DJI, которая была очень громоздкой, дорогой и не удобной для решения геодезических задач.
Потом мы переделали более компактный DJI PHANTOM 4 PRO: удалось интегрировать дополнительное GNSS-оборудование в стандартный корпус. Общая масса беспилотника увеличилась примерно на 100 граммов. Время полёта немного пострадало, но некритично: набора из четырёх батарей хватает для выполнения съемки площадью 200–300 Га.

Фантом дал одну важную возможность — основной набор стал умещаться в ручную кладь пассажирского самолёта. То есть мы можем теперь возить весь комплект оборудования с собой куда угодно очень и очень просто.
Минимальный набор — модифицированный дрон (весь его комплект), геодезический GNSS -приёмник в качестве наземной базовой станции, ноутбук с программой планирования полётов, скачанной картой (для работы без Интернета) и прописанным под точку планом полётов, если была такая возможность заранее. Ещё нужны дополнительные батареи, зарядное устройство (или несколько) и генератор. Мы берём бензиновый генератор, который выполнен в виде кейса, он очень удобен для наших нужд. Либо инвертор для питания от двигателя автомобиля. Для некоторых регионов надо брать ещё обогрев (в частности, для аккумуляторов и рук).
С одного аккумулятора можно отснять 50 Га с разрешением 2–5 сантиметров на пиксель.
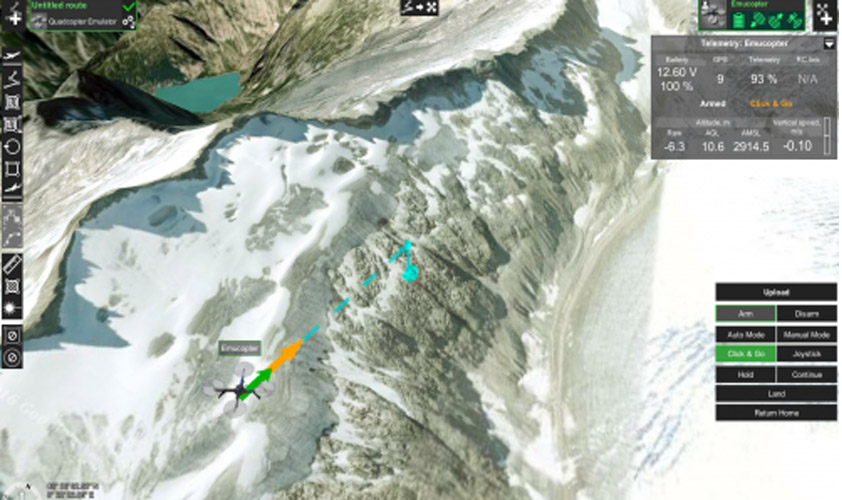
Работаем так: приезжаем на место с подробно прописанным заранее (в офисе) заданием для дрона. Мы используем UgCS (это профессиональный довольно дорогой софт для планирования полётов дронов, который в России продаёт и консультирует по интеграции и доработкам. Конечно, такой софт применим не только в геодезии, им могут пользоваться спасатели, агрономы, строители и т. п., но в этих областях я не силён, поэтому все вопросы — к коллегам). В нём мы указываем границы района работ, поперечное перекрытие, высоту фотографирования, и дальше ПО само рассчитает маршрут полёта дрона с учетом особенностей рельефа местности. То есть UgCS нарезает всё как надо: с промежуточными посадками для замены батарей и остальным.
Смотрим, нет ли каких-то неучтённых препятствий, затем ставим базовую станцию GNSS. Координаты наземных точек уточняются приёмником Topcon GR-5.
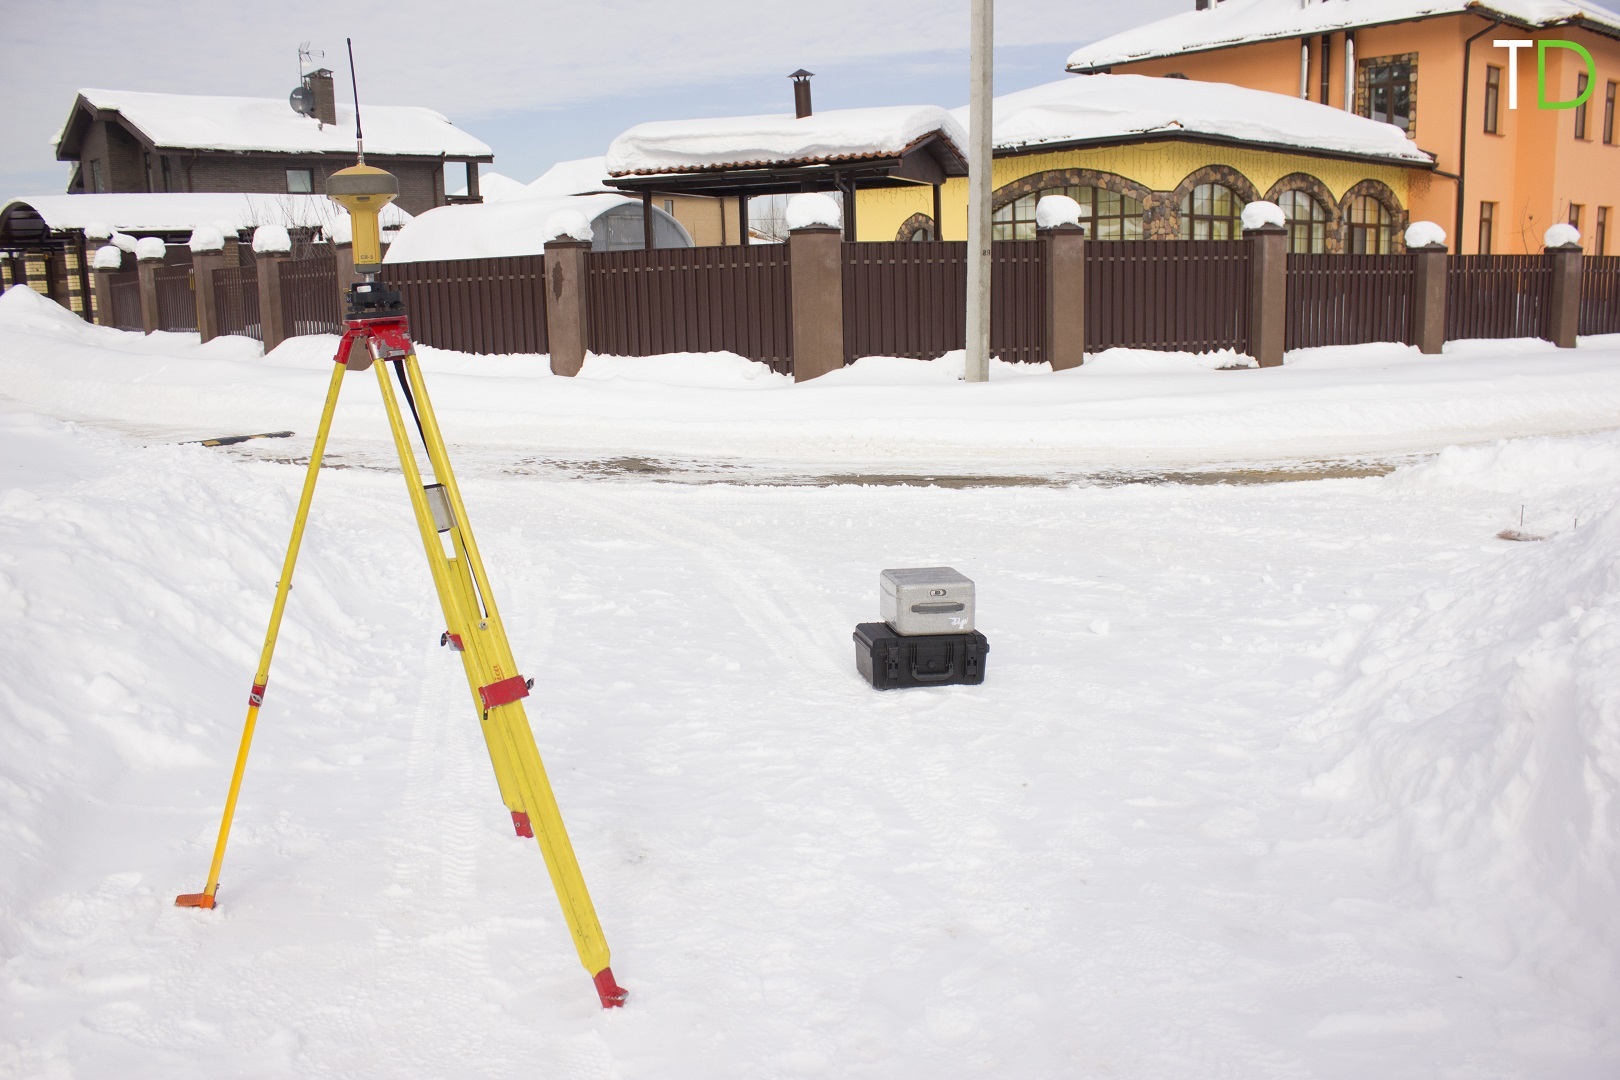
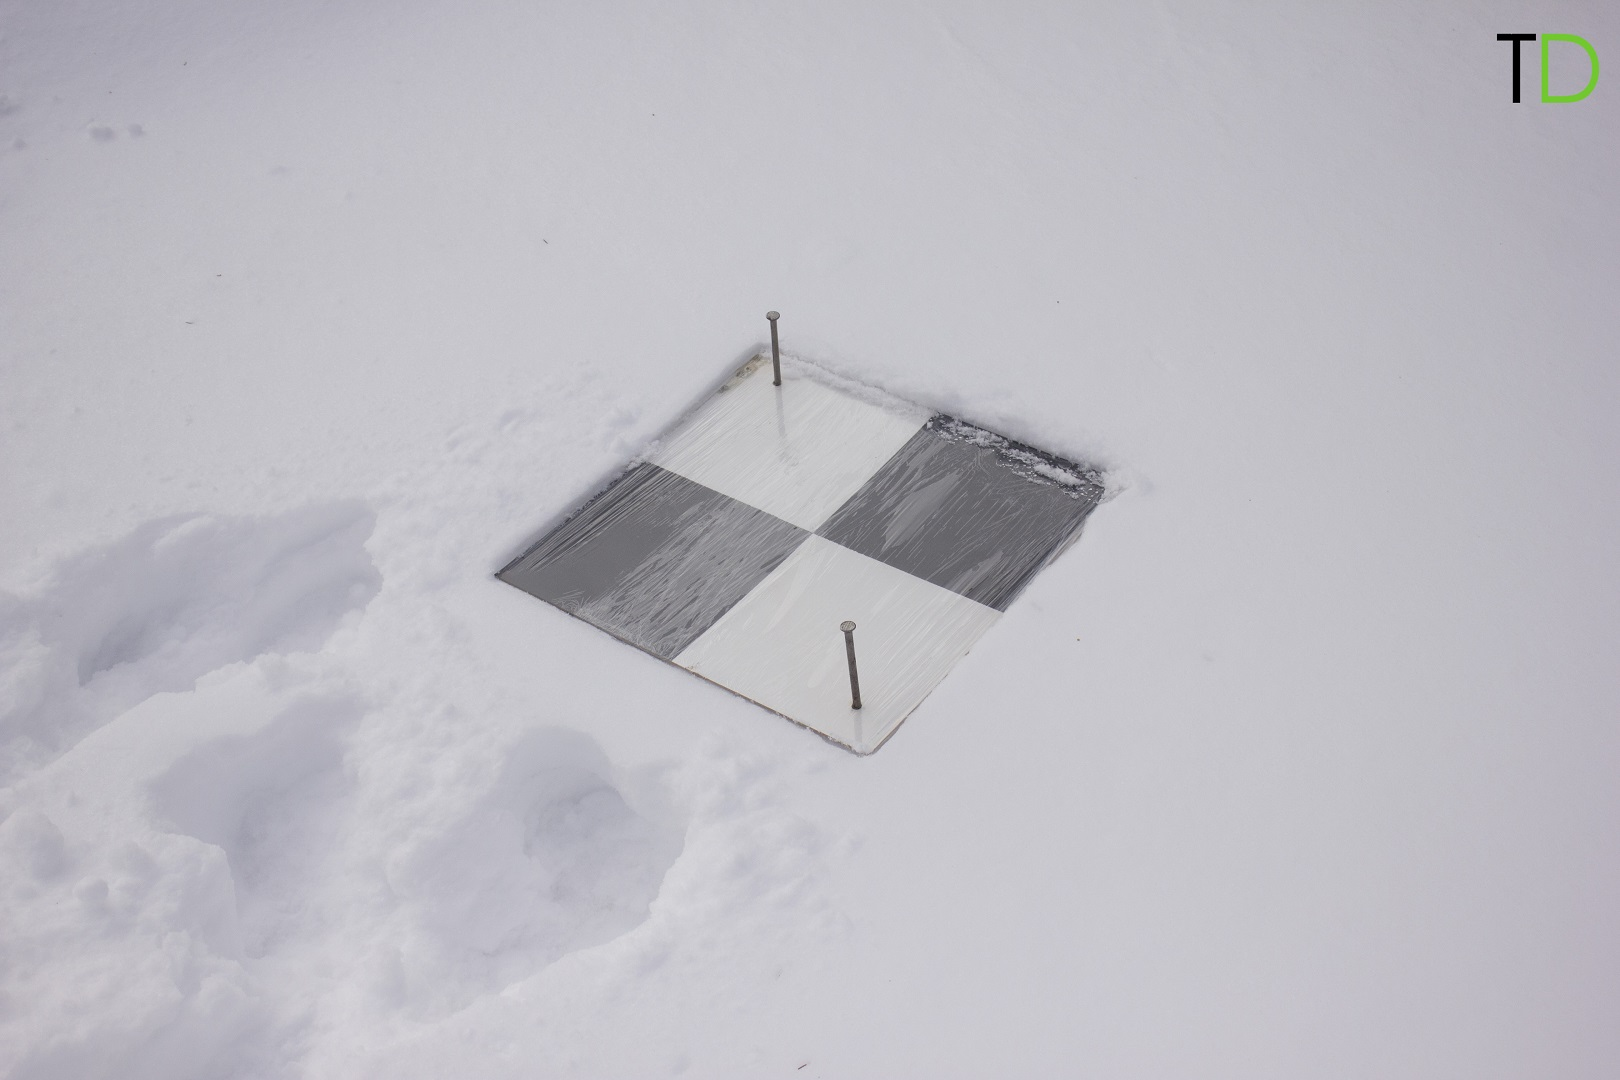
Дальше уже есть полётное задание. Вот границы зоны облёта и продольное или поперечное перекрытие для склейки. Ставим пару контрольных контрастных точек для контроля:
Чтобы подключить автопилот из GNSS, мы соединяем дрон с пультом, пульт — с планшетом с управляющей программой DJI, а затем планшет — с ноутбуком. Настроить эту связку с ходу непросто. Тут мне существенно помогли коллеги: установить, подогнать, протестить до запуска.
Следующий момент в том, что примерно каждый третий объект находится там, где нет стабильного доступа в Интернет. С этим софт справляется. Но бывают и сложные участки, например, горы, где уже начинаются проблемы с распространением сигнала. Именно поэтому мы используем Фантомы: у них есть множество встроенных датчиков для обхода препятствий. Когда он теряет связь, то возвращается назад. Когда не может вернуться назад, то начинает садиться. И эти датчики помогают летать в сложных условиях, таких, как горная местность или в городе. У нас было несколько случаев, когда датчики препятствий помогли избежать аварийной ситуации. Например, в горах эмирата Фуджейра (ОАЭ) мы потеряли связь с дроном, и из-за ветра беспилотник не смог вернуться на точку взлёта. Тогда автопилот принял решение о посадке и по датчикам препятствия посадил дрон в расщелину между двумя склонами горного массива на сравнительно ровную площадку.
Итог полёта дрона — фотографии вот в этих точках (это софт для обработки уже выделяет их центры):
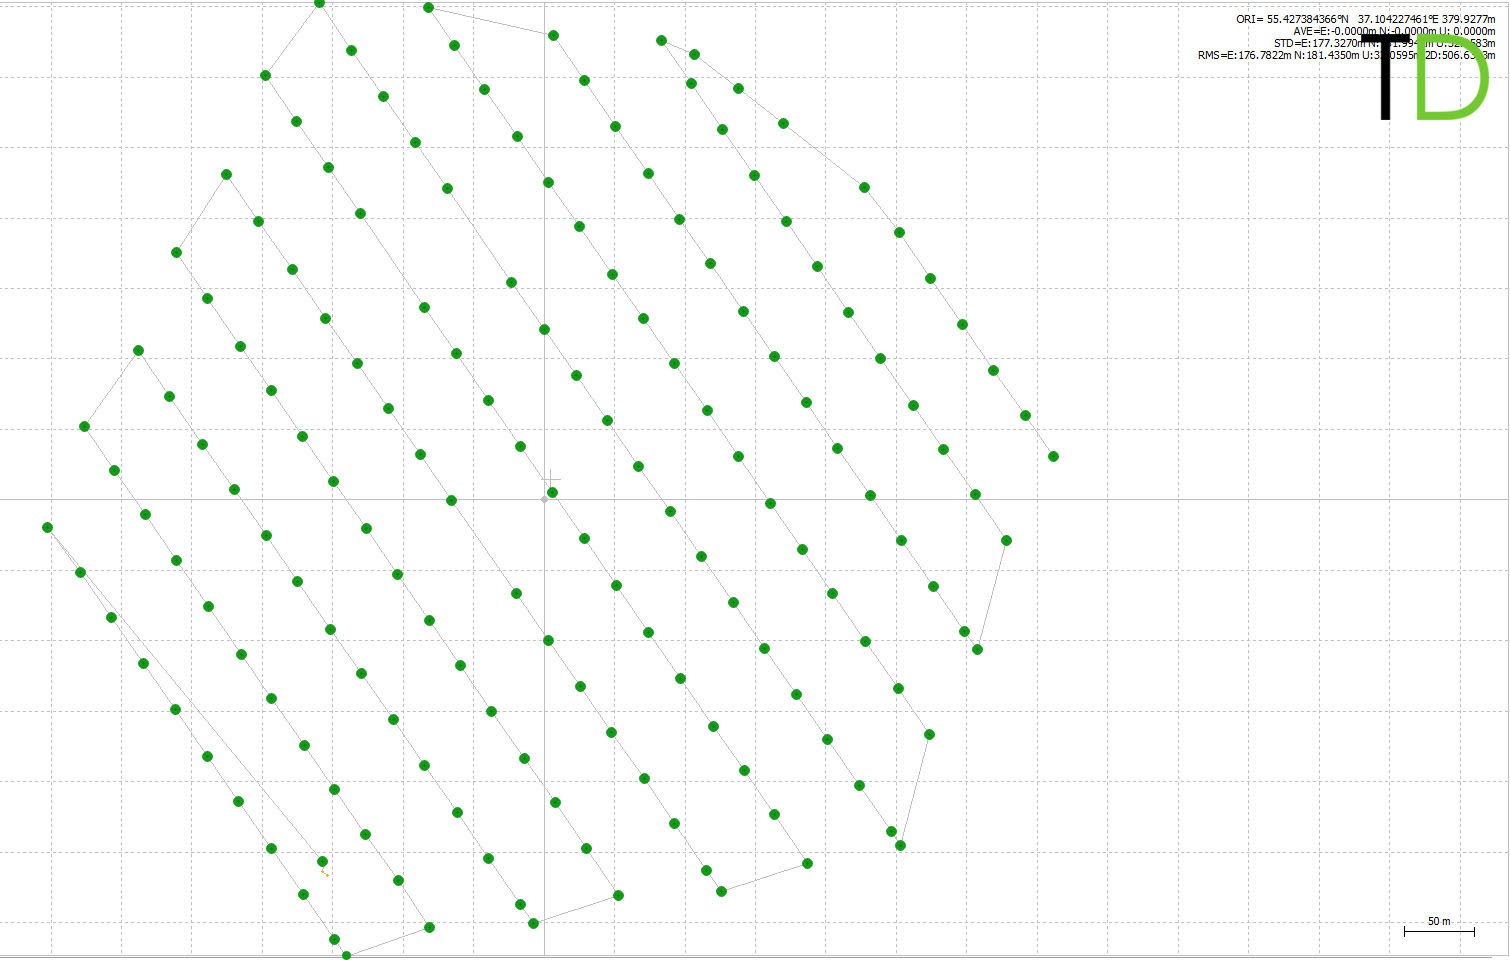
Данные GNSS-измерений скачиваются по Wi-Fi отдельно после завершения полёта, они хранятся на дроне и не транслируются на землю в реальном времени.
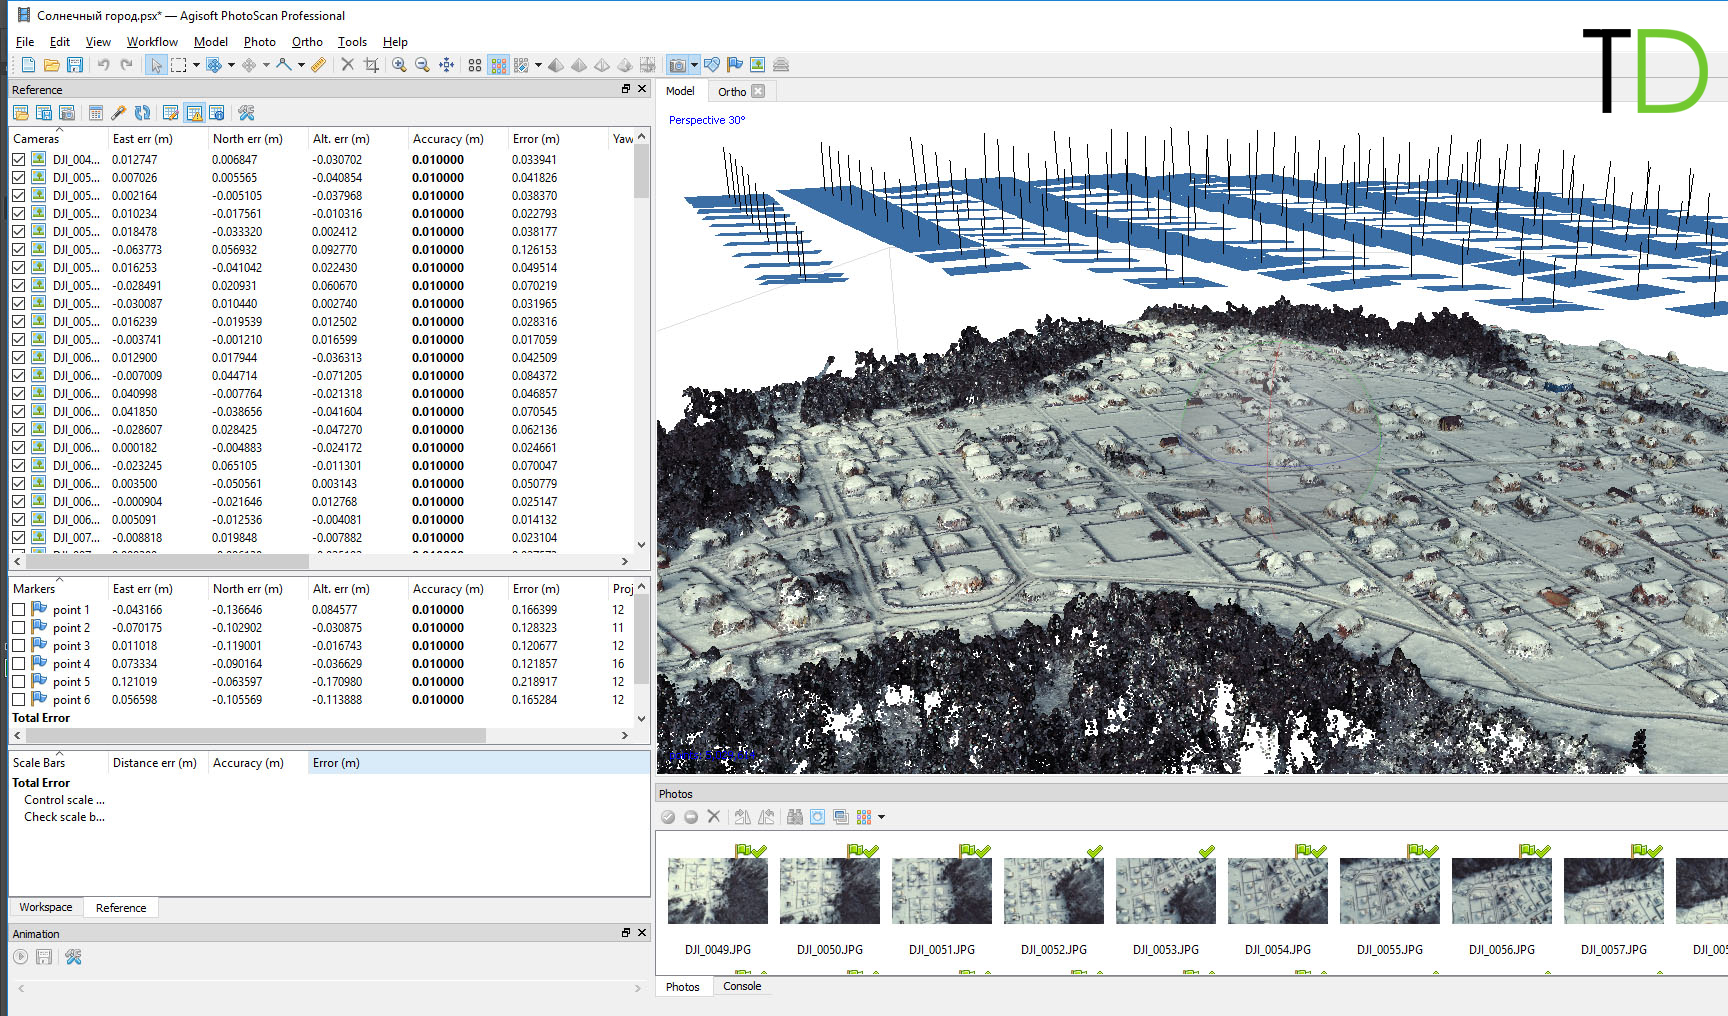
Дальше можно уезжать, потому что следующий шаг — фотограмметрическая обработка материалов аэрофотосъёмки. Координаты наземных опорных точек используются только для контроля:
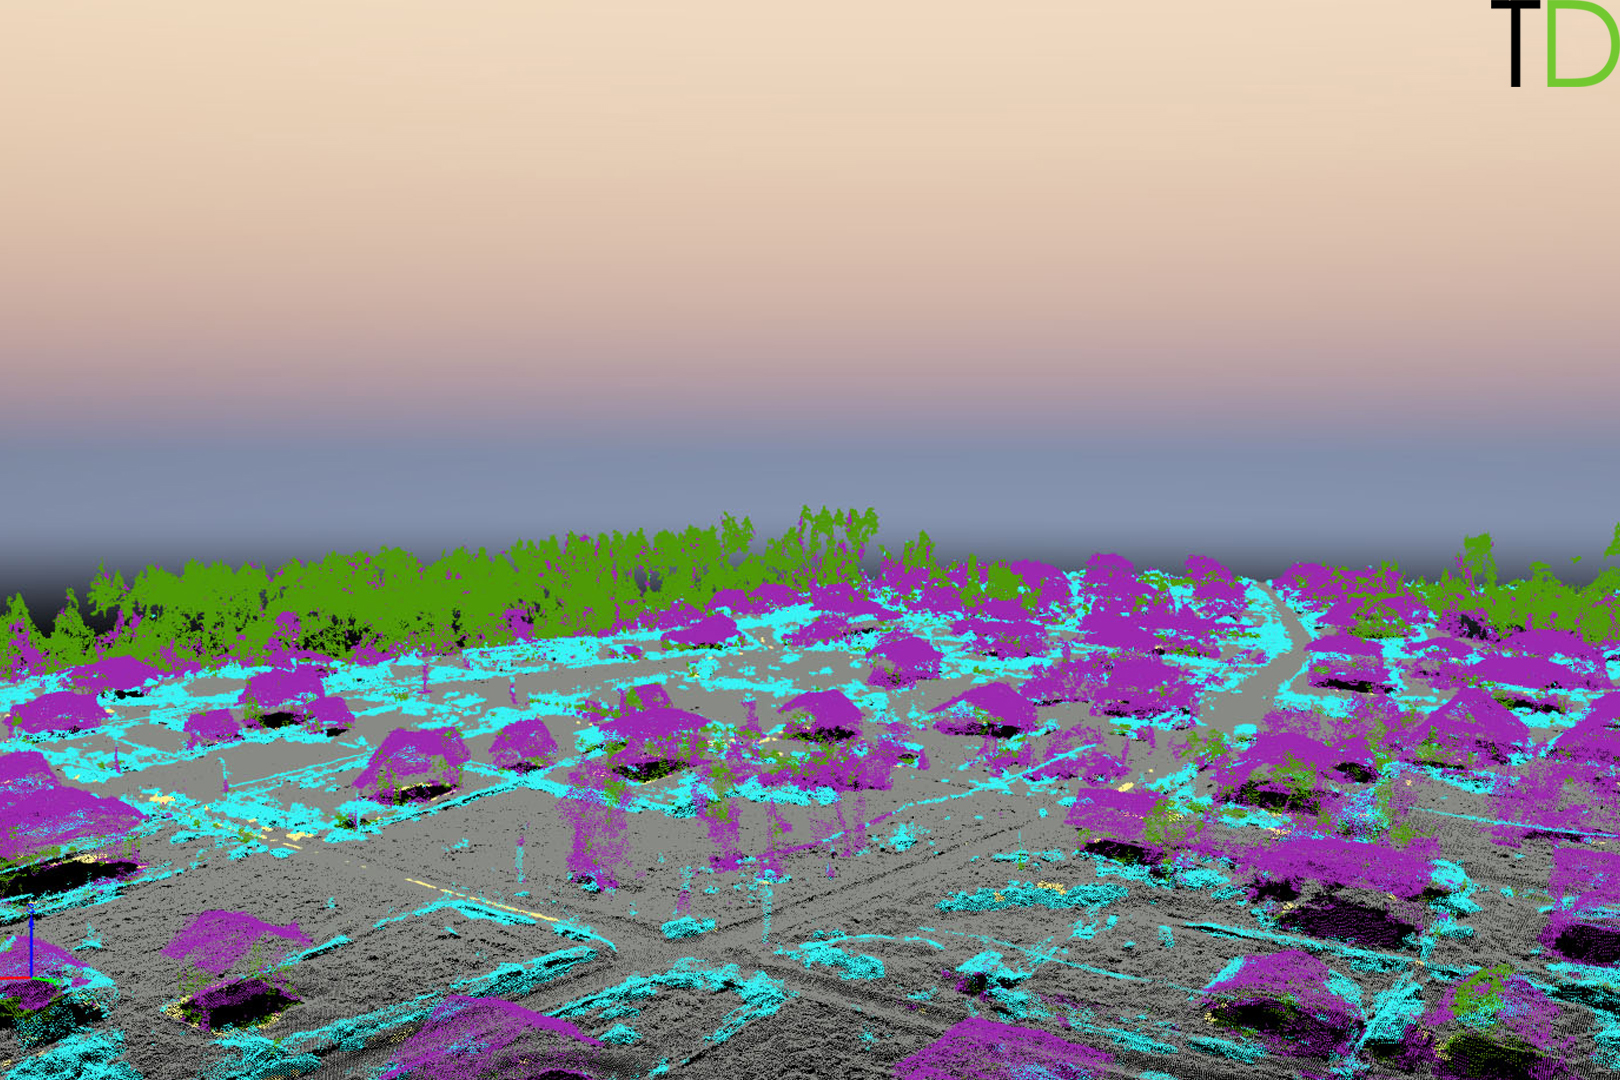
Вот облако точек после классификации. Цветом выделены растительность, опоры, провода ЛЭП, здания и сооружения:
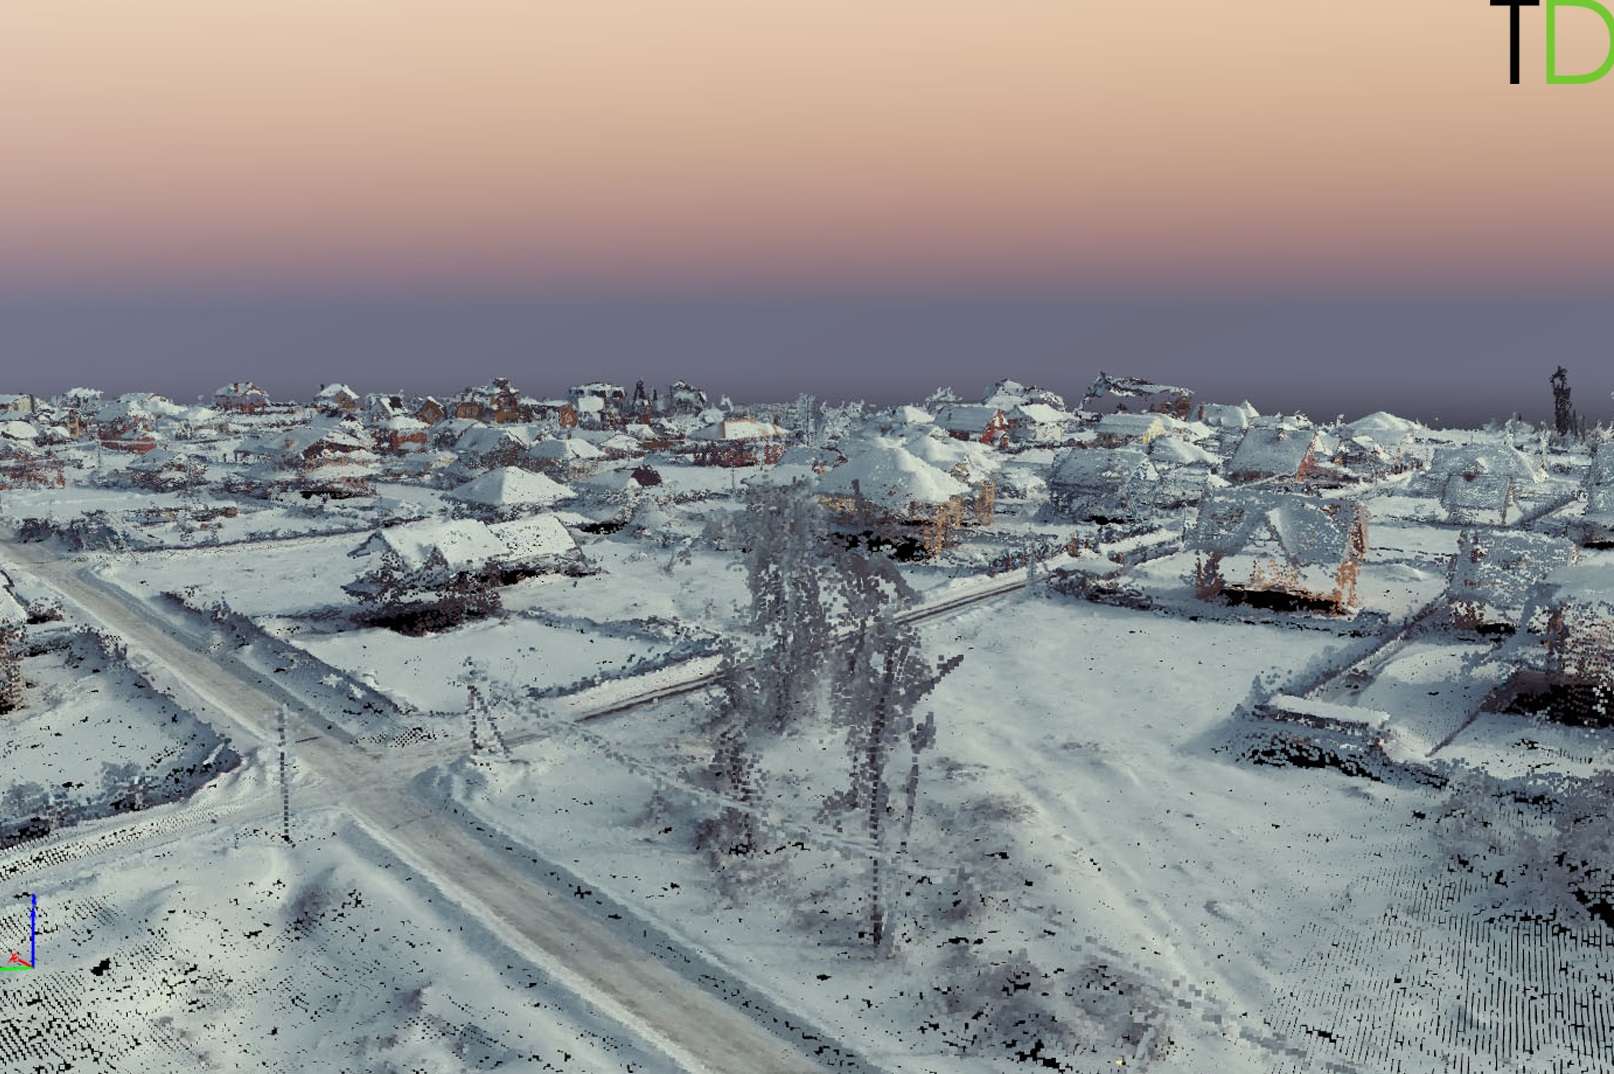
А это уже 3D-модель по этому облаку:
На этом коттеджном посёлке задание было простым: 5 см на пиксель, простой ландшафт, минимум деревьев, нет наводок. Мы получили ортофотоплан и совместили его с кадастровым планом:
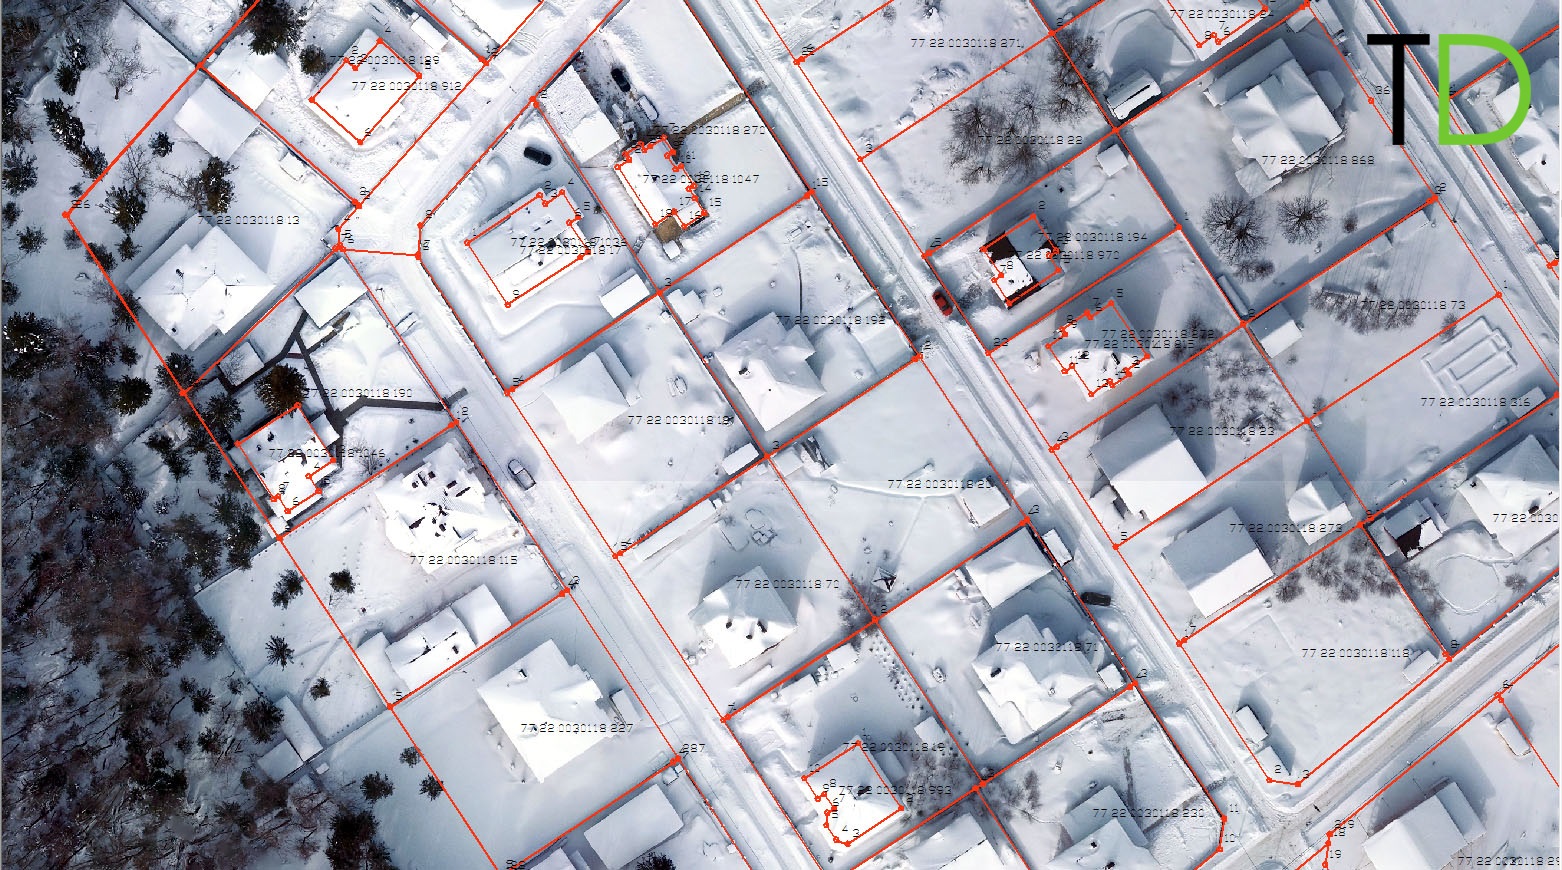
Он может использоваться для межевания, инвентаризации и кадастровой оценки земельных участков, оценки эффективности использования земельных ресурсов, проектирования развития территорий, проектно-изыскательских работ, реконструкции и развития дорожных сетей, мониторинга состояния наземных и подземных коммуникаций, трубопроводов, ЛЭП и т. п., мониторинга земель с целью охраны, экологического мониторинга границ и площадей земель, подверженных изменению, создания трехмерных моделей местности для ГИС.
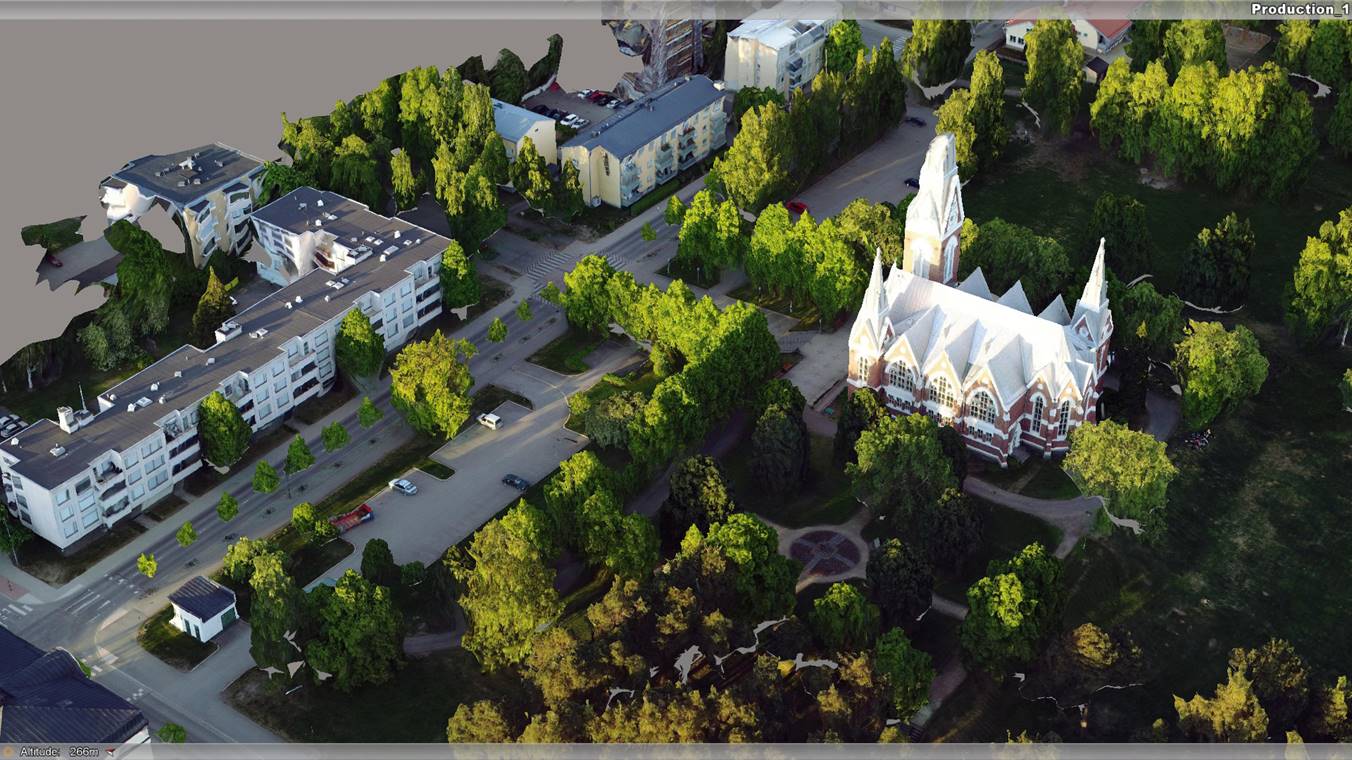
Почему UgCS? Потому что других вариантов на рынке особо и нет, всё остальное — любительского уровня. Очень удобно, что любой дрон можно выставить на задание, и он просто полетит: поддерживается вся линейка DJI включая Мавики и ещё с десяток популярных в геодезии дронов. Нет привязки к железу вообще. Очень хорошее планирование — из офиса. Нормальное управление с ноутбука джойстиком или CLICK&GO, хорошее геокодирование изображений для Photoscan или Pix4D. На рынке есть альтернативное ПО без необходимости таскать ноутбук, но с куда меньшим количеством возможностей. Ноутбук — это огромное преимущество, но одновременно и проклятие системы: он сильно усложняет командировки. Зимой всё это становится ещё сложнее из-за того, что батареи всей связки мёрзнут, и приходится работать в перчатках (что не очень точно). Но других вариантов пока нет: либо такие неудобства, либо ограниченные возможности. Вот пример результата трехмерной модели города:
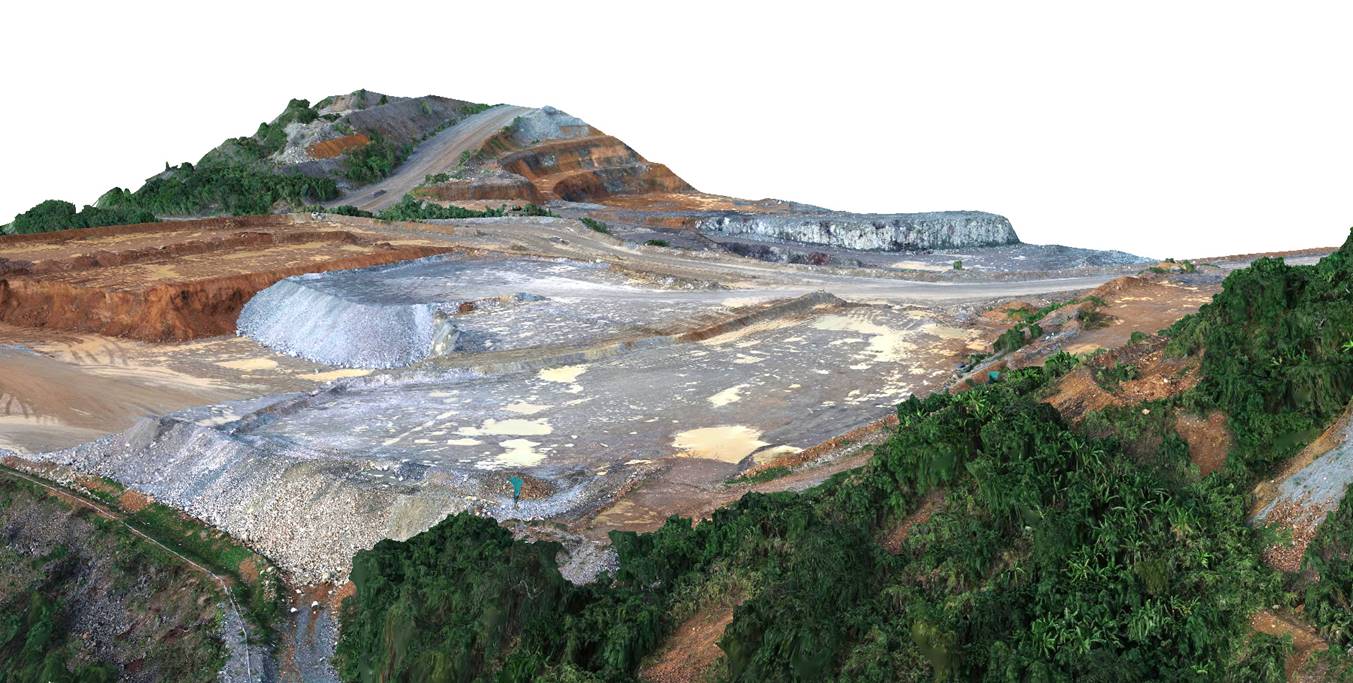
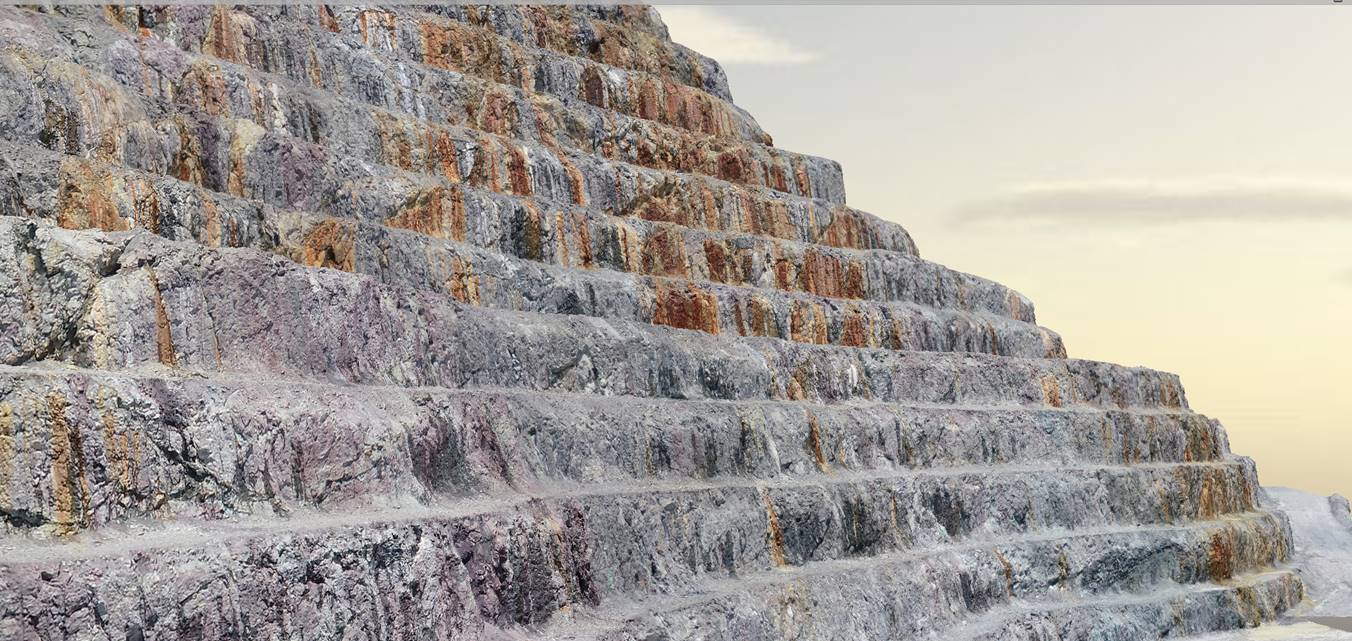
Вот ещё один объект — трехмерная модель карьера:
Вот такая история.
Заключение
Интеграция модернизированных серийных беспилотных систем в сферу геодезических изысканий окончательно закрепила за ними статус индустриального стандарта, радикально изменив экономику и скорость сбора пространственных данных. Эксперименты по адаптации гражданских квадрокоптеров под нужды точного картографирования переросли в самостоятельное инженерное направление с жесткими регламентами и метрологическим контролем. Сегодня профессиональная аэрофотосъемка (АФС) с использованием кастомизированных платформ не просто конкурирует с классическими наземными методами, но и превосходит их по плотности и информативности финальных данных, сохраняя при этом требуемую нормативными документами сантиметровую точность.
Успех реализации технологии полностью зависит от понимания физической природы погрешностей, алгоритмов фотограмметрического уравнивания и инструментальных ограничений используемого оборудования. Профессиональный подход к БАС-геодезии исключает слепое доверие автоматическим алгоритмам. Он требует от инженера глубоких знаний на стыке радиофизики, спутниковой навигации и оптической дисторсии.
Перспективы развития технологии
Ближайшее десятилетие сформирует новый технологический уклад в беспилотной геодезии, который будет развиваться по трем ключевым векторам:
- Интеграция Edge AI и обработка «на борту»: Развитие энергоэффективных нейропроцессоров позволит дронам выполнять первичную отбраковку снимков, коррекцию смазов и даже построение разреженных облаков точек непосредственно во время полета. Это сократит время камеральной обработки и позволит оценивать качество покрытия объекта до возвращения бригады на базу.
- Гибридизация сенсоров (АФС + LiDAR): По мере миниатюризации и удешевления лазерных излучателей, модернизация серийных дронов выйдет за рамки установки классических фотокамер. Появление доступных гибридных съемочных систем, сочетающих субсантиметровый LiDAR и полнокадровую матрицу, позволит эффективно пробивать густую растительность и получать точную цифровую модель рельефа в самых сложных физико-географических условиях.
- Автономные дронопорты и роботизированный мониторинг: Развитие нормативно-правовой базы в области полетов вне прямой видимости (BVLOS) приведет к повсеместному внедрению автоматических станций базирования. Серийные модернизированные дроны смогут без участия человека выполнять циклическую съемку карьеров, строительных площадок или инфраструктурных объектов по расписанию, автоматически передавая сырые данные в облачные фотограмметрические сервисы для генерации цифровых двойников.
Часто задаваемые вопросы (FAQ)
- Можно ли получить качественный геодезический ортофотоплан, используя обычный серийный дрон без RTK/PPK-модуля?
Да, это возможно, но экономически и физически нецелесообразно для коммерческих проектов. Без бортового ГНСС-приемника геодезического класса вам придется закладывать и координировать наземным способом огромное количество опорных точек (опознаков) — примерно каждые 100–150 метров. Это превращает воздушную съемку в трудоемкие наземные работы. Модернизация дрона позволяет сократить число опознаков на 80–90%, используя их лишь для контроля качества. - Что эффективнее при модернизации дрона для АФС: работа в режиме RTK или PPK?
Для большинства геодезических задач предпочтительнее режим PPK (постобработка). Он более надежен, так как не требует стабильного канала связи (радио или GSM) между базовой станцией и дроном в момент съемки. Потеря связи в RTK может привести к переходу приемника в «плавающий» (float) режим и браку части снимков. PPK исключает этот риск, записывая сырые спутниковые измерения на борту, которые затем уравниваются на компьютере с абсолютной точностью. - Как тип затвора камеры (механический или электронный) влияет на точность геодезической съемки?
Камеры с механическим затвором (Global Shutter) идеальны для АФС, так как они фиксируют весь кадр одновременно. Большинство серийных потребительских дронов оснащены электронным затвором (Rolling Shutter), который сканирует кадр построчно. При движении дрона это вызывает эффект «желе» — геометрические искажения снимка. С Rolling Shutter можно работать, но это требует снижения скорости полета, увеличения высоты и обязательного использования специализированного ПО, способного математически компенсировать этот дефект при калибровке камеры. - В чем главное отличие модернизированного серийного квадрокоптера от заводского промышленного геодезического дрона?
Главные отличия лежат в плоскости цены, доступности компонентов и ремонтопригодности. Модернизированный серийный дрон выполняет те же изыскательские задачи с аналогичной точностью, но стоит в 3–5 раз дешевле заводского промышленного комплекса. В случае падения или поломки, компоненты для серийного беспилотника (пропеллеры, лучи, моторы) можно найти в любом специализированном магазине, что минимизирует простой на производстве. Промышленные платформы при этом обладают большей ветроустойчивостью, защитой от влаги и более емкими аккумуляторами.


