
Бионическое протезирование — это не просто передовая область медицинской инженерии, а настоящий эволюционный скачок, стирающий границу между обычным человеческим телом и машиной. Еще несколько десятилетий назад восполнение утраченной конечности сводилось к чисто косметическим элементам или самым простейшим механическим тягам. Сегодня высокотехнологичные экзопротезы способны считывать электрические импульсы мышц, подчиняться силе мысли и даже возвращать пациентам способность чувствовать тепло и текстуру предметов. Эта технология возвращает миллионам людей не просто базовую мобильность, а утраченную автономию и полноту жизни. Стремление человека компенсировать утраченные части тела уходит корнями в глубокую древность. Археологические находки доказывают, что первые попытки протезирования предпринимались еще на заре цивилизации.
- Древний Египет (ок. 950–710 гг. до н.э.): В некрополе Фив был обнаружен «палец из Луксора» — искусно выполненный из дерева и кожи протез большого пальца ноги, принадлежавший дочери священника. Он выполнял как эстетическую, так и практическую функцию, помогая при ходьбе в традиционных сандалиях.
- Античность и Средневековье: Классические эрзац-конечности в виде деревянных ног и железных крюков использовались в основном искалеченными воинами. Знаменитым примером является «железная рука» немецкого рыцаря Гёца фон Берлихингена (XVI век), оснащенная сложным для своего времени пружинным механизмом, который позволял удерживать меч или поводья.
- XX век и появление миотоники: Настоящий прорыв произошел в середине прошлого столетия, когда ученые научились использовать биоэлектрические сигналы организма. В 1958 году советский ученый Александр Кобринский создал первый в мире макет предплечья с биоэлектрическим управлением. Это заложило фундамент для всей современной миоэлектрической бионики.
Технологический триумф: примеры из современной практики
Современная бионика вышла далеко за рамки жестких механических захватов. Сегодня это умные роботизированные системы, глубоко интегрированные в нервную систему человека.
- Чувствительные нейропротезы: В ведущих лабораториях США и Швеции пациентам вживляют электроды напрямую в периферические нервы. Ярким примером служит клиническая практика с протезом LUKE Arm (разработанным компанией DEKA), который позволяет пользователям не просто брать чашку, но и «чувствовать», насколько хрупким является удерживаемый объект, аккуратно очищая ягоды или держа за руку ребенка.
- Остеоинтеграция: Технология вживления титанового штифта непосредственно в кость пациента (метод, активно применяемый как в европейских клиниках, так и передовыми российскими хирургами) исключает дискомфорт от традиционной приемной гильзы. Протез становится монолитным продолжением скелета.
- Искусственный интеллект на службе моторики: В России компании-разработчики (например, «Моторика») интегрируют в детские и взрослые протезы рук системы машинного обучения. Протез сам распознает паттерны мышечных сокращений и предугадывает, какой жест хочет совершить человек — будь то захват компьютерной мыши, перелистывание страницы или жест «ок». Более того, в них встраивают бесконтактную оплату и смарт-экраны, превращая медицинский гаджет в кибер-аксессуар будущего.
Сравнительный срез: развитие бионики в России и мире
| Критерий | Российская практика (Моторика, MaxBionic и др.) | Зарубежная практика (Ottobock, Össur, DEKA) |
| Ключевой фокус развития | Гаджетизация, ИИ-ассистенты, доступность и социализация через дизайн. | Глубокая инвазивная интеграция, тонкая микросенсорика, нейроинтерфейсы. |
| Уровень кастомизации | Высокий: яркий игровой дизайн для детей, встроенные NFC-чипы. | Высокий: упор на анатомическую точность и максимальную биомеханику. |
| Доступность технологий | Государственные программы компенсации (СФР), активное импортозамещение. | Развитая страховая медицина, но крайне высокая конечная стоимость изделий. |
Основная задача разработчиков бионических протезов заключается в создании готовых и удобных в управлении усройств, которые можно приобрести, установить и использовать без сложного процесса адаптации и обучения. Далеко ли нам до этого? Человечество со времен средневековья и по сегодняшний день стремится создать протезы, наиболее похожие на утраченную конечность как внешне, так и функционально. Будущее — за бионическими протезами, которые механически наиболее приближены к функционалу тела здорового человека, однако проблема качественного управления такими устройствами на сегодняшний день до сих пор не имеет готового решения. За последние 5 лет появилось много компаний, занимающихся разработкой бионических протезов. В основном фокус делается на дешёвые бионические устройства из пластиковых деталей, выполненных в том числе при помощи технологий 3D печати.
Есть уже готовые продукты, например, от OpenBionics, которые сейчас находятся на стадии одобрения в FDA. Механическая часть у таких игроков на рынке, как OttoBock или iLimb, тоже развивается, но это развитие направлено не на удешевление протезов, а скорее на механику движений (плавность, естественность, точность). При подобном подходе функциональная часть протеза развивается, но управляемость остается прежней.

От Крюка до бионики
История протезов начинается еще в давние времена — наиболее древним считается протез глаза, который относят к III тысячелетию до н. э. В средние века стали появляться хорошо известные «пиратские» деревянные опоры вместо утраченных ног или крюки вместо кисти. Такие протезы выполняли ограниченный ряд функций, в которых нуждался конкретный человек, исходя из его рода деятельности. Подобный подход можно встретить в протезировании и сегодня.
Когда речь идет о реабилитации после ампутации руки, наиболее простым решением является косметический протез. Помимо эстетического назначения, такие протезы не выполняют практически никаких функций и не имеют преимуществ по сравнению со средневековыми протезами-крюками.
Другое решение — это тяговые протезы. Их кисти уже могут сжиматься и разжиматься за счет, например, движений лучезапястного или локтевого сустава оставшейся части руки. Эти движения руководят механическим натяжением нитей, приводящих «пальцы» в действие. Такая кисть «умеет» только сжимать кулак и разжимать его.
Она отличается быстродействием и неплохой надежностью. Тяговые протезы разрабатываются отечественными инновационными компаниями, также их можно сделать самостоятельно по инструкции (что практикуется и в странах третьего мира).
Третий класс — механические протезы, управляемые мышечной активностью. Такие устройства, как правило, выполнены из металла, имеют большую прочность, но обладают только двумя степенями свободы — сжатие и разжатие. Управлять механическим протезом не очень удобно: для того, чтобы разжать кулак, нужно напрячь внешнюю сторону предплечья, а для того, чтобы сжать — наоборот, напрячь внутреннюю сторону предплечья.
Это так называемый триггерный способ управления: либо мышечная активность есть — тогда движение активируется, либо мышечной активности нет. К сожалению, такая система управления может приводить к ложным срабатываниям. Механические протезы обладают «внешностью» косметических и функциональностью тяговых, питаются от аккумулятора, который размещается на протезе.
Металлический каркас и мотор, приводящий в движение кисть, позволяют называть конструкцию надежной: например, если требуется держать какой-то предмет, механическая рука сможет сжать его сильно и надолго, и это практически не потребует усилий со стороны человека. Неудобное управление и ограниченная функциональность — основные недостатки механических протезов.
Последний, четвертый класс — бионические протезы, в которых каждый палец управляется отдельным мотором — это дает большее преимущество в плане манипуляций с предметами. Система управления бионической кистью такая же, как и у механической, на основе сжатия и разжатия — поэтому этими протезами сложно пользоваться. Для облегчения использования добавляют какие-либо внешние переключатели — рычажки на протезе или приложения на смартфоне.
Дороговизна и малофункциональность
«Бионичность» подразумевает помимо восполнения механических функций потерянной руки, естественность её использования. Разработчики сфокусированы на оптимизации строения протезов — нужны максимально прочные, эргономичные, функциональные с точки зрения механики решения. Тем не менее, задача обеспечения максимальной функциональностью управления, не имеет готового решения на рынке. А неудобные и ограниченно функционирующие протезы стоят от $30 000 до $70 000.
Все сегодняшние R&D проекты сфокусированы на двух направлениях: удешевление самого протеза и улучшение системы управления. Если для первой проблемы существуют более-менее подходящие решения, то в области разработки систем управления все только начинается.
В идеале человек, пользующийся протезом, не должен замечать системы управления. То есть интерфейс между человеком и протезом использует естественные механизмы управления, которым человек обучался ещё в детстве. Таким образом, остро стоит вопрос, какой интерфейс взаимодействия между человеком и протезом стоит использовать и как подстроить это взаимодействие под индивидуальные особенности каждого?
Совершенное взаимодействие с человеком
Для удешевления производства используются технологии 3D печати. Стоимость таких протезов невысока за счет использования пластиковых деталей, а компаний, которые занимаются 3D печатью протезов, достаточно много по всему миру, в том числе и в России. Зарубежные компании создают модели бионических протезов и выкладывают их в открытый доступ, способствуя развитию и доступности протезирования. Другие компании-разработчики оптимизируют и дорабатывают дизайн и механику свободно доступных 3D моделей.
А вот решить задачу по улучшению взаимодействия человека с протезом намного сложнее. Наиболее «естественный» подход — это полноценная трансплантация руки. Мышцы и нервы при этом работают точь-в-точь как в здоровой руке, но процедура весьма дорогостоящая, требующая донорский материал, дополнительную терапию и риски отторжения. Безусловно, за таким методом, в том или ином виде будущее, которое наступит только после революций в смежных областях — лет через 100. Пока актуально создание устройств реабилитации, в достаточной мере восполняющих функции утраченной кисти и позволяющих управлять собой естественным образом.
Можно выделить четыре основных типа взаимодействия человека с протезом:
Первый, наиболее радикальный — разного рода импланты в моторную и сенсорную зоны коры головного мозга. Такой интерфейс обладает теми же недостатками, что и трансплантированная рука. Особенно уместны импланты в мозг в случае, когда по каким-либо причинам нарушена связь головного мозга и руки. В остальных случаях стоит дополнительно оценивать пользу/риск от использования такого интерфейса.
Второй способ управления — использование электроэнцефалографии (ЭЭГ). Метод ЭЭГ основан на регистрации биоэлектрической активности головного мозга, возникающей вследствие распространения потенциала действия по нейронам. Метод считается перспективным, но имеет ряд технических сложностей, которые мешают появлению в продаже интерфейса на его основе. Во-первых, из-за особенностей регистрации карты мозговой активности систему нужно «обучать» заново при перемещении электродов. А во-вторых, сам сигнал очень неустойчив к различного рода электрическим наводкам и помехам.
Третий: имплантация электродов к периферическим нейронам в оставшейся части руки. Такой способ имеет все те же проблемы, что трансплантация и мозговые импланты, к тому же требует длительной и индивидуальной работы врачей.
И последний тип интерфейса — электромиография (ЭМГ). Простейшая его реализация — триггерная — используется в механических протезах, руководя сжатием или разжатием кисти. В бионические протезы внедрена точно такая же система управления. Но, как уже было сказано, ЭМГ в них используется только для двух степеней свободы — сгибание и разгибание пальцев. Также к ним может быть добавлена и третья степень свободы — одновременное напряжение обеих мышц, на которых измеряется ЭМГ активность.
Электромиография — это метод анализа мышечной активности, основанный на измерении разности потенциалов в двух точках, между которыми под кожей по мембранам мышечных волокон распространяется потенциал действия (именно этот потенциал представляет собой распространение волны мышечной активности от зоны, куда поступает потенциал действия моторного нейрона, заставляющей «работать» наши мышцы).
Такой способ позволяет записывать сигнал мышечной активности с минимальным уровнем шума. Большая часть движения пальцев и кисти тесно связана с мышцами предплечья. Это легко проверить, положив одну руку на предплечье (чуть ниже локтя) и пошевелив пальцами другой руки — можно почувствовать, как при этом сокращаются различные мышцы предплечья.
Использование системы управления, индивидуально настроенной на паттерны движений кисти конкретного человека, приближает нас к созданию естественного интерфейса между человеком и протезом. С одной стороны, он не инвазивен и обладает большой функциональностью, с другой – быстро настраивается и устойчив к внешним воздействиям. Проблемой может стать атрофия оставшихся мышц, однако метод позволяет извлечь максимум сохранившихся естественных паттернов мышечной активности.
Текущий статус разработок в мире
Системы управления протезом также развивается, но компаний, сфокусированных на этой задаче значительно меньше. В основном, разработчики используют уже готовые электромиографические усилители и, получив сигнал, примитивно его обрабатывают. (так или иначе всё сводится к «триггерной» системе, вопрос только в количестве порогов и в количестве каналов записи ЭМГ).
В некоторых случаях, прибегают к кластерному анализу, но такое в основном встречается в научных статьях, где также утверждается, что такие методы не приспособлены для использования в реальной жизни за счет изменчивости мышечной активности. В триггерных системах используются смартфоны или иные устройства, переключающих режимы схватов, по аналогии с существующими протезами.
Тем не менее, в сочетании с дешевизной 3D печати и схожей системой управления «дорогих» протезов, данные компании займут свою долю на рынке. Существует и другой подход к решению задачи управляемости — более детальная обработка ЭМГ сигнала и выделение паттернов конкретных движений, чтобы впоследствии воспроизводить их на протезе после обучения с помощью machine learning.
То есть нужно обучить систему управления каждому индивидуальному движению для конкретного пациента, которое будет воспроизводиться при повторном напряжении мышц, соответствующих конкретному движению. Данное обучение системы управления может происходить в течение 1-2 минут, при этом точность распознавания движений будет зависеть от качества алгоритмов обработки ЭМГ и алгоритмов machine learning и будет составлять не менее 99% в зависимости от многообразия распознаваемых движений.
Такая система управления может быть встроена практически в любой бионический протез, что выделит его на рынке среди конкурентов. Компаний, ведущих разработку в этой области, во всем мире не так уж и много. В нашей стране этим тоже занимается ряд компаний (компания «Мионикс», которую представляет автор, — одна из них — Forbes)
Также ведутся разработки систем обратной связи — от вибрационной тактильной обратной связи до искусственной кожи, интегрированной с нервной системой человека. Это отдельный пласт разработок, который безусловно необходим для тонких манипуляций со сложными объектами, например, хрупкими или мягкими. Без обратной связи протез, как реабилитационное устройство, не будет полноценной заменой утраченной конечности.
Примечателен факт, что, как правило, разработка обратной связи не пересекается с разработкой улучшенной механики протеза и тем более системой управления бионическими протезами.
Направление бионических протезов развивается во всём мире. Главная цель этого развития — создание готового удобного в управлении протеза, который можно купить, надеть и пользоваться без сложного процесса обучения.
К сожалению, в настоящий момент такой продукт не создан, а спрос на него каждый год растёт. Мы верим, что в ближайшем будущем сможем увидеть дешевый протез с удобной, простой и персонализированной системой управления и обратной связью. Такие системы управления также дадут толчок к развитию экзоскелетов, управляемых небольшими мышечными усилиями.
Российские протезы, которые сейчас в основном предлагаются пациентам, функционально ограничены и часто имеют непривлекательный внешний вид. “Если говорить о протезах верхних конечностей, то чаще всего они косметические: просто накладки, которые создают видимость настоящей руки. Еще попадаются тяго-силовые протезы, когда движение осуществляется пациентом при использовании мышечной силы. Используются специальные тяговые тросы, за счет которых протез осуществляет схват”, — рассказал травматолог-ортопед Александр Антипов. Он вскоре планирует присоединиться к команде новгородских разработчиков, чтобы помогать пациентам управлять бионическим протезом.
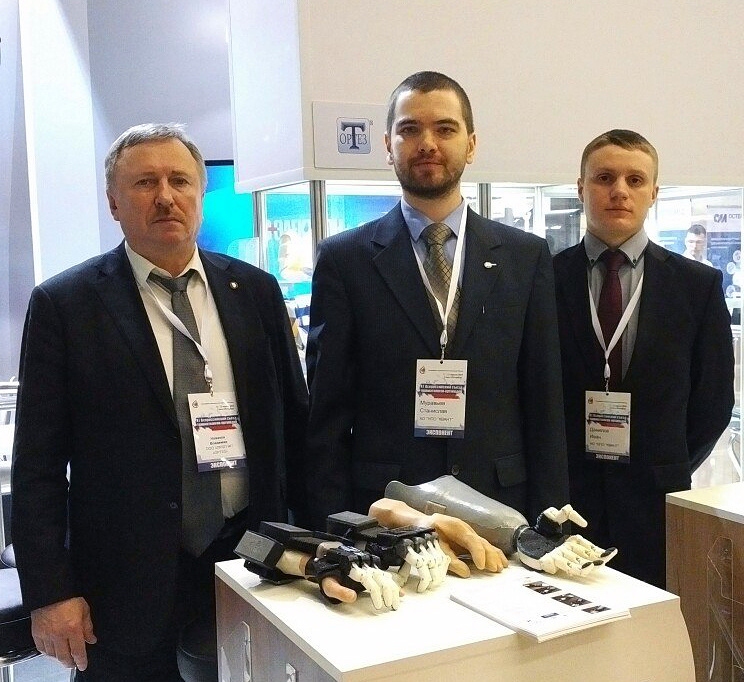
Как рассказал Муравьев, существуют зарубежные функциональные аналоги, но их стоимость варьируется в диапазоне 2−4 млн рублей. Планируется, что новгородский протез будет выпускаться по цене 400 тыс. рублей. “Откуда сумма 400 тыс.? Это максимальный объем компенсации от Фонда социального страхования, который может человек получить, чтобы приобрести протез. То есть он может приобрести его фактически за счет государства, бесплатно”, — пояснил разработчик.
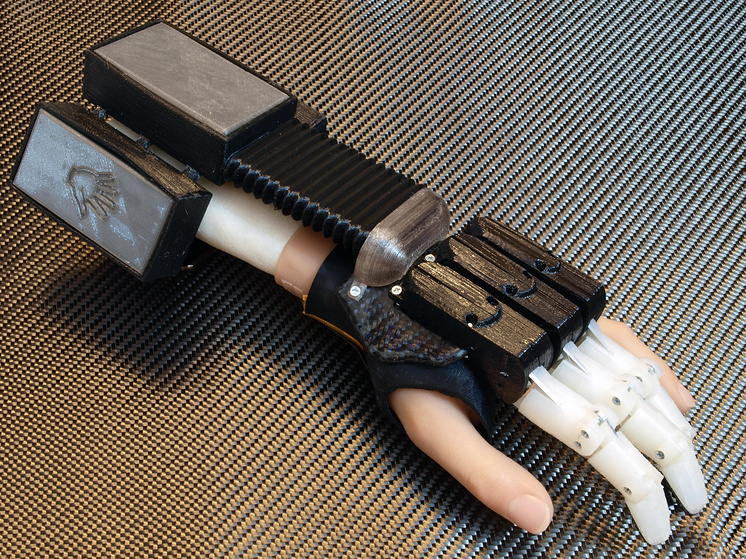
Сравнительно низкой цены, по словам Станислава Муравьева, удалось достичь за счет инновационных конструкторских решений. Это унификация части применяемых деталей и использование альтернативной приводной системы пальцев. Управляется искусственная рука с помощью биоэлектрических сигналов мышц. “Биоэлектрический сигнал мышцы руки считывается электродом и передается в систему управления протезом. После этого протез выполняет схват в соответствии с заранее заданным шаблоном, который пользователь выбрал, чтобы выполнить конкретное действие”, — поясняет Муравьев.
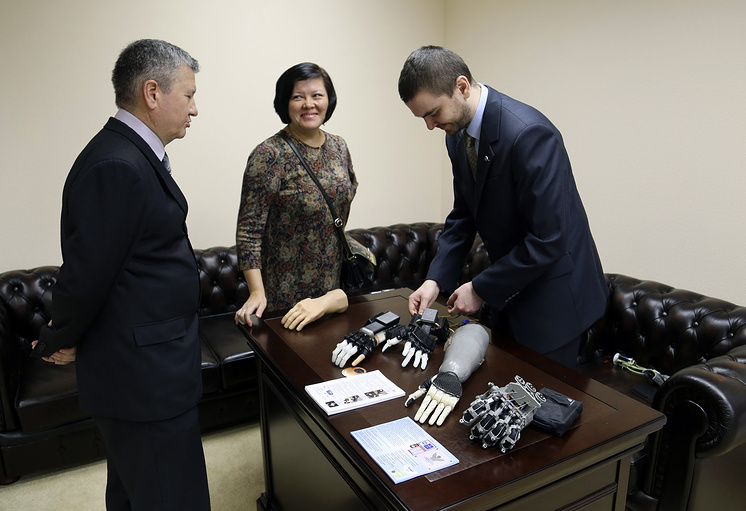
Татьяна Треногина, которая испытывает новую разработку, получает такой опыт впервые. “У меня был до этого только косметический протез — как перчатка, не функциональный: пальцы не шевелятся, ничего взять нельзя. А тут, я надеюсь, и ручку можно будет, и стакан, и все что угодно”, — говорит она. По словам женщины, из-за того, что у нее врожденная, а не приобретенная аномалия кисти, чтобы приспособиться к новой руке, нужно приложить много усилий.
“У меня кисти левой руки нет с рождения, поэтому мышцы не знают, как это — сгибать и разгибать пальцы. Надо учиться, разрабатывать, тренироваться. Сейчас на протезе есть сенсорный датчик. Я уже пробовала: если провести рукой мимо него, то пальцы сгибаются и разгибаются”, — рассказала Татьяна.
От стартапа на дому до “Сколково”
Муравьев создал у себя дома прототип, который оценили министр труда и социальной защиты Максим Топилин и сколковские специалисты на региональном этапе OpenInnovations StartupTour.
“У меня дома почти полный спектр необходимого оборудования: 3D-принтер, 3D-сканер, паяльные станции, сопутствующие инструменты. Здесь главное — уделять процессу достаточно времени, работать, потому что этих прототипов было изготовлено много. Шесть моделей и бессчетное количество различных элементов отдельно”, — поделился Муравьев.
Сейчас возможности домашнего производства “упираются в потолок”, говорит разработчик. Требуется привлекать сторонние организации. Тем более что пора усовершенствовать модель. Разработчик намерен внедрить в протез сенсорную систему обратной связи, которая позволит руке захватывать хрупкие и легко деформируемые предметы и предотвратит их выскальзывание из протеза.
Информационную и организационную поддержку разработчику оказывает новгородское правительство. По словам Муравьева, он уже вложил в развитие проекта больше 200 тыс. рублей из личных средств. Недавно проект был поддержан Фондом содействия инновациям и стал резидентом центра “Технологии возможностей”. Муравьев основал компанию “Техбионик”, которая будет дольше разрабатывать протез и готовить к выпуску опытную серию.
В планах разработчика на ближайшие года три — организовать выпуск 200 моделей в год в рамках создаваемого в Новгородской области медико-реабилитационного кластера. В планах ближайших — в конце мая бороться за победу в конференции StartupVillage в московском “Сколково”.
Новый статус-кво человеческой телесности
Развитие бионического протезирования наглядно демонстрирует, как научная фантастика окончательно превратилась в повседневную медицинскую и инженерную практику. За последние десятилетия человечество совершило фундаментальный переход от пассивной косметической компенсации утраченных конечностей к созданию сложных кибернетических систем, способных полноценно интегрироваться в биологический контур организма. Сегодня бионический протез — это не искусственный костыль, а полноценный цифровой орган с собственным вычислительным кластером.
Анализ подходов в России и за рубежом показывает, что, несмотря на разницу в источниках финансирования и путях коммерциализации, мировая индустрия движется к единой цели — максимальной автономии пациента. Западные технологические гиганты задают планку в области микроэлектроники и инвазивных нейроинтерфейсов, в то время как российские разработчики успешно доказывают, что высокие технологии могут быть социально доступными, кастомизированными и многофункциональными. В этой точке пересечения медицины, робототехники и искусственного интеллекта формируется новая норма: физическая травма больше не означает пожизненное ограничение возможностей. Технологии возвращают человеку свободу действия, трансформируя само понятие инвалидности в понятие альтернативной, расширенной функциональности.
Перспективы развития: на пути к совершенному киборгу
Будущее бионического протезирования лежит в плоскости полного стирания барьеров между живой тканью и кремниевыми процессорами. Эксперты выделяют несколько ключевых векторов, которые определят облик индустрии в ближайшие десятилетия:
- Двунаправленные нейроинтерфейсы и истинная сенсорика: Ближайшая цель инженеров — не просто заставить протез идеально подчиняться импульсам мозга, но и обеспечить мгновенную обратную связь. Создание искусственной кожи с матрицей микросенсоров, передающих сигналы напрямую в нервные окончания, позволит человеку слепо ощущать плотность, температуру, влажность и геометрическую форму предметов в режиме реального времени.
- Глубокая остеоинтеграция и биосовместимые материалы: Традиционные культеприемные гильзы уйдут в прошлое. Протезы будущего будут напрямую сращиваться с костной тканью при помощи пористых титановых и танталовых имплантатов, покрытых гидроксиапатитом. Это исключит трение, намины и воспаления, превращая искусственную конечность в анатомическое продолжение скелета.
- Автономный ИИ и предиктивное управление: Интеграция нейросетей непосредственно в контроллеры протезов позволит устройствам самостоятельно предугадывать намерения пользователя. Анализируя контекст пространства и положение тела, протез будет автоматически подстраивать тип захвата или жест еще до того, как моторная кора головного мозга отправит финальный сигнал.
- Тканевая инженерия и гибридные системы: В долгосрочной перспективе бионика может объединиться с биологией. Создание кибернетических каркасов, заселенных выращенными из стволовых клеток мышечными и нервными волокнами, позволит создавать полубиологические протезы, способные к самовосстановлению и естественному росту вместе с организмом пациента.
Часто задаваемые вопросы (FAQ)
- В чем принципиальное отличие миоэлектрического (бионического) протеза от активного (тягового)?
- Тяговый протез управляется исключительно за счет физических усилий самого человека (например, натяжения ремней при движении плечом или спиной). Он полностью механический.
- Бионический протез оснащен датчиками, которые улавливают микротоки (электрические импульсы), возникающие при сокращении уцелевших мышц культи. Эти сигналы передаются на микропроцессор, который дает команду электромоторам совершить определенный жест или захват.
- Можно ли с помощью бионического протеза полностью вернуть осязание?
На массовом рынке сейчас представлены протезы с элементами псевдоосязания (например, вибрационный отклик при сильном сжатии объекта). Однако полноценное возвращение чувствительности (ощущение текстуры, тепла) возможно только в рамках клинических исследований с использованием инвазивных технологий — когда электроды вживляются непосредственно в нервные каналы пациента. Эта технология активно развивается и станет массовой в ближайшие годы. - Сколько времени занимает адаптация к новому протезу?
Процесс индивидуален и зависит от уровня ампутации и регулярности тренировок. Первичный навык базовых захватов на миоэлектрическом протезе можно освоить за несколько дней. Однако для того, чтобы управление стало автоматическим (на уровне рефлексов), требуется от нескольких недель до 3–6 месяцев активных занятий с реабилитологом и специальных тренировок (включая VR-тренажеры). - Насколько доступны бионические протезы в России для обычных граждан?
Несмотря на высокую стоимость изделий (от нескольких сотен тысяч до миллионов рублей), граждане РФ имеют право получить бионический протез бесплатно за счет средств Социального фонда России (СФР). Это реализуется либо через оформление направления на получение технического средства реабилитации (ТСР), либо через механизм самостоятельной покупки с последующей стопроцентной компенсацией со стороны государства (включая использование электронных сертификатов). - Каков средний срок службы бионического протеза и как часто его нужно обслуживать?
В среднем современный бионический протез рассчитан на 2–3 года активной эксплуатации, после чего требуется замена аккумуляторов, обновление механических узлов или полная замена устройства в рамках программы реабилитации. Техническое обслуживание (калибровка датчиков, замена силиконовых элементов, чистка) рекомендуется проводить раз в полгода-год в специализированном сервисном центре разработчика.
Источники: http://www.forbes.ru, http://tass.ru/


