
Создание разных биомиметических роботов, способных не просто копировать, но и превосходить творения живой природы в эффективности, сегодня выступает одним из главных и наиболее интригующих вызовов для мировой академической науки и передовой инженерной мысли. Многие миллионы лет естественного отбора и жесткой эволюционной борьбы превратили обыкновенную бесхвостую лягушку в абсолютный, непревзойденный шедевр органической биомеханики. Ее уникальная способность аккумулировать колоссальную механическую энергию в эластичных сухожилиях и затем мгновенно, за доли секунды, высвобождать ее, совершая молниеносные и точные прыжки, во много раз превышающие длину ее собственного тела, долгое время казалась ведущим робототехникам планеты недостижимым идеалом.
Пытаясь найти окончательный ответ на фундаментальный вопрос — можно ли в лабораторных условиях сконструировать автономную машину, способную на равных соревноваться с этим амфибийным атлетом — ученые прошли тернистый путь от примитивных заводных игрушек до сложнейших кибернетических систем, которые прямо сейчас в корне меняют наше представление о пределах мобильности искусственных устройств.
От механических курьезов к биомиметике: Исторический экскурс
История попыток воссоздать пластику и прыгучесть живых существ уходит корнями в глубокое прошлое:
- Автоматоны Просвещения: Еще в XVIII веке мастера, такие как Жак де Вокансон, создавали механических животных (например, его знаменитую медную утку), пытавшихся имитировать биологические процессы. Однако эти устройства двигались строго по заданной программе с помощью шестеренок и пружин, не обладая способностью адароваться к среде.
- Кибернетический прорыв XX века: В середине прошлого столетия, с развитием кибернетики, ученые начали осознавать, что для прыжка мало одной лишь силы — необходима сложная система обратной связи и управления.
- Рождение мягкой робототехники (2010-е годы): Настоящий переворот произошел, когда жесткие металлические каркасы уступили место эластичным полимерам и пневматическим актуаторам. Именно тогда инженеры вплотную приблизились к копированию мышечной структуры бесхвостых амфибий.
Преодолевая законы физики: Примеры применения технологии
Исследования, направленные на победу в этом условном «соревновании» с лягушкой, уже вышли за пределы чистой науки и находят практическое применение в самых наукоемких отраслях:
- Космические исследования труднодоступных миров: Традиционные колесные планетоходы беспомощны на крутых склонах и в сыпучих песках Марса или Луны. Роботы, использующие «лягушачий» принцип прыжка (например, разработанные в стенах MIT и NASA экспериментальные прыгающие зонды), способны легко преодолевать скалы, расщелины и кратеры, перемещаясь там, где застрянет любое колесо.
- Поисково-спасательные операции в зонах катастроф: В условиях техногенных завалов или землетрясений миниатюрные прыгающие роботы, оснащенные датчиками, могут проникать в самые узкие щели. Прыжок позволяет им мгновенно преодолевать крупные обломки, оперативно доставляя информацию о выживших.
- Военная и разведывательная микроробототехника: Крошечные биоморфные роботы-шпионы, способные затаиться в траве и совершить резкий маневр при приближении опасности, открывают новые горизонты для скрытного наблюдения.
Сможет ли рукотворный аппарат превзойти живой оригинал не только в силе, но и в грации, энергоэффективности и точности приземления? Чтобы разобраться в этом, необходимо заглянуть под «кожу» как биологических прототипов, так и их кремниево-полимерных аналогов.
Когда мы детально смотрим на возможности современных робототехнических систем с позиции их возможностей осуществлять выдающиеся “атлетические” достижения, то нам неизбежно придется признаться в том, что эти возможности все еще заметно уступают тем, которыми обладают профессиональные спортсмены. В тоже время, отдельные абсолютно крошечные создания, например высоко прыгающие лягушки или насекомые, обладают невероятными сочетаниями скорости и силы, которые являются предметом зависти разработчиков микророботов во всем мире. Инженеры много лет пытаются воспроизвести физические характеристики этих животных в роботах, но так и не преуспели в этом. Новое исследование, недавно опубликованное в Science, помогает понять, в чем состоит проблема.
Моделирование природы
Исследование проводилось учеными из семи разных университетов в течение нескольких лет. Команда работала над созданием математической модели, которая могла бы описать взрывоподобный характер некоторых движений, наблюдаемых в природе, и помочь преодолеть отставание роботов. Предметом изучения стали челюсти муравьев, которые смыкаются со скоростью 140 миль в час.
Секрет силы движений этих животных заключается в их уникальных, «подпружиненных» анатомических характеристиках. Шейла Патек, член исследовательской группы из Университета Дюка, считает, что их можно сравнить с луком для стрельбы. По этой причине в модель введены фундаментальные соотношения, наблюдаемые в любых движущихся компонентах, механических или природных. Пружины и защёлки или их биологические эквиваленты описываются определенными ограничениями, зависящими от большого количества переменных. Модель позволит пользователям задавать параметры, характеризующие жесткость, массу и состав этих компонентов и получать оценку максимальной физической производительности, которой может достичь вся система.
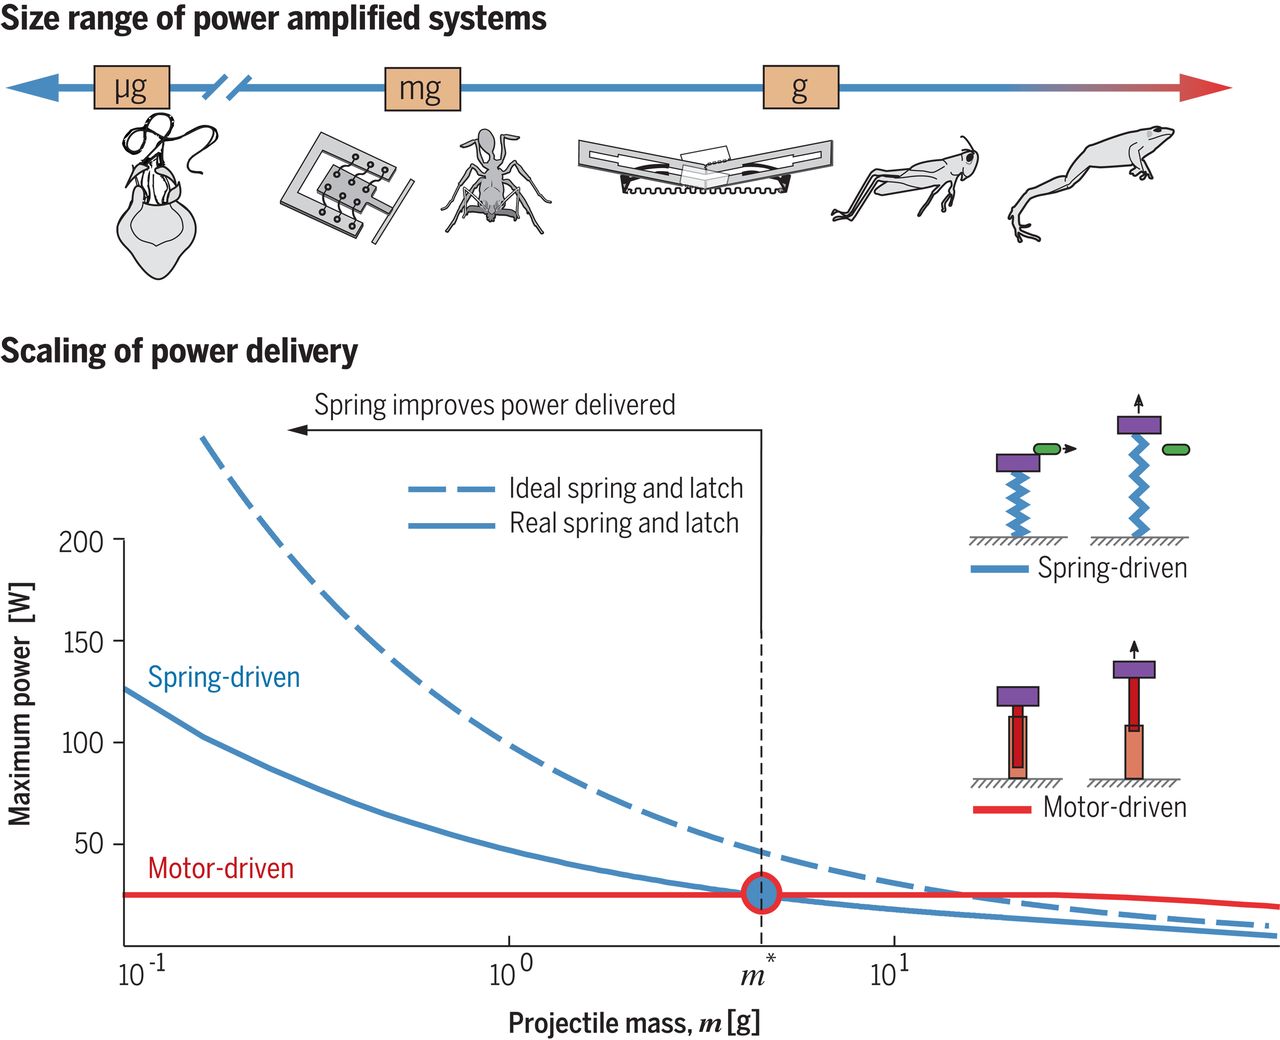
Биологические и синтетические системы усиленной мощности используют пружинные элементы для передачи движения (иллюстрация Science)
Скоро ли появятся роботы, сравнимые с животными?
Такая модель могла бы стать незаменимым инструментом для инженеров, которые работают над созданием сверхмощных микророботов, и позволила бы совершить прорыв в проектировании. Физические соотношения, заложенные в модель, дадут разработчикам возможность выделять ограничивающие переменные в кинетической системе.
«Если вы хотите сконструировать робота определенного размера, модель, к примеру, позволит вам лучше понять, какую пружину выбрать, какой потребуется двигатель, какой замок для пружины стоит использовать, чтобы получить наилучшую производительность для этого размера и понять, как будет работать выбранный вариант», – пояснила Сара Бергбрейтер, исследователь из Университета Мэриленда. Другими словами, если некоторый компонент будет ограничивать кинематику системы, модель смогла бы подсказать инженерам альтернативное решение.
Проблемы, связанные с разработкой механизма, который может достичь производительности, наблюдаемой у некоторых чемпионов в мире природы, очень сложны и еще ждут своего разрешения. Исследовательская группа в конечном итоге сделала вывод о том, что самый главный признак, который сегодня отличает животных от роботов, – это не физическая сила, а слаженность двигательных функций. Мощные и быстрые движения, наблюдаемые в природе, требуют чрезвычайно сложной и многофакторной синхронизации. Механизмы захвата добычи у лягушек, блох и летающих насекомых срабатывают естественно и гармонично. Ученые, без сомнения, будут использовать эту модель для создания микророботов, шаг за шагом приближаясь к совершенству природы.
Заключение: Границы возможного и триумф биомиметики
Подводя итог масштабному противостоянию человеческой инженерии и дикой природы, можно констатировать: соревнование между роботом и лягушкой перестало быть умозрительным экспериментом. Современная наука доказала, что искусственные системы способны не просто имитировать биологический прыжок, но и превосходить его по чистой физической силе, высоте и дальности траектории. Кремниевые актуаторы, углепластиковые пружины и литий-полимерные аккумуляторы сегодня могут аккумулировать и высвобождать энергию с плотностью, недоступной живым тканям. Однако абсолютная победа человека в этом диспуте еще не достигнута. Настоящая сила биологического прототипа кроется не в пиковой мощности, а в безупречном синергетическом балансе: лягушка остается непревзойденным эталоном по показателям автономности, энергоэффективности, мгновенной адаптации к меняющемуся рельефу и мягкости приземления. Мы научились воспроизводить механику взлета, но все еще уступаем природе в грации, пластичности и экономии ресурсов.
Перспективы развития технологии: На пороге новой эры
В ближайшие десятилетия вектор развития прыгающих биомиметических роботов будет смещаться от улучшения чисто механических характеристик к совершенствованию систем управления и созданию принципиально новых материалов:
- Интеграция искусственного интеллекта и нейроморфных процессоров: Роботы будущего получат способность мгновенно (в режиме реального времени) просчитывать траекторию полета и точку приземления, анализируя структуру поверхности с помощью лидаров и машинного зрения еще до момента отрыва от земли.
- Использование «умных» материалов и искусственных мышц: Переход от электромоторов и пневматики к электроактивным полимерам (EAP) и сплавам с памятью формы позволит создавать роботов, чья структура будет идентична настоящим мышечным волокнам, что минимизирует потери энергии при деформации.
- Биоразлагаемая микроробототехника: Развитие экологически безопасных полимеров позволит создавать тысячи миниатюрных прыгающих датчиков для экологического мониторинга или спасательных миссий, которые после выполнения задачи будут растворяться в окружающей среде без следа.
- Рекуперация энергии при приземлении: Инженеры активно работают над созданием систем подвески, способных улавливать кинетическую энергию удара при посадке и преобразовывать ее обратно в электрическую или потенциальную энергию для следующего прыжка, приближая КПД системы к природному максимуму.
Часто задаваемые вопросы (FAQ)
- Правда ли, что роботы уже прыгают выше и дальше настоящих лягушек?
Да, с точки зрения сухих цифр современные инженерные прототипы (например, некоторые роботы-блохи и специализированные прыгающие платформы из углеволокна) способны подбрасывать свое тело на высоту, в десятки раз превышающую достижения биологических амфибий. Однако они делают это в стерильных лабораторных условиях и зачастую требуют долгой перезарядки пружинного механизма перед каждым новым прыжком. - Почему инженеры копируют именно лягушек, а не других прыгающих существ?
Лягушка представляет собой уникальный баланс между прыгучестью, плаванием и способностью передвигаться по суше. Ее биомеханика — это идеальная модель «взрывного» мышечного сокращения с использованием сухожилий в качестве естественных катапульт, что крайне удобно для математического моделирования и переноса на язык жестких и мягких рычагов в робототехнике. - В чем главная слабость прыгающих роботов по сравнению с живыми организмами?
Главная проблема — приземление и общая стабильность. Живая лягушка гасит удар за счет эластичности всего тела, мгновенно группируется и готова сразу же совершить следующий маневр. Роботы при приземлении часто переворачиваются, бьются о жесткие поверхности или ломают хрупкие внутренние узлы, требуя стабилизирующих гироскопов и тяжелой защитной брони. - Когда такие технологии станут массовыми и доступными?
В специализированных сферах (космическая индустрия, военная разведка и глубокое бурение) элементы этой технологии внедряются уже сейчас. Массовое появление прыгающих роботов-помощников в гражданском секторе и поисковых службах ожидается в течение ближайших 7–10 лет, по мере удешевления производства мягких актуаторов и емких твердотельных батарей.


