

Идея вечного, непрерывного полета веками будоражила умы величайших мыслителей и инженеров — от самых утопических чертежей Леонардо да Винчи до самых фантастических романов начала двадцатого века. Однако лишь сегодня, на современном уровне сложный стык технологий фотовольтаики и тонкопленочной микроэлектроники, а также композитной беспилотной авиации, становится основной этой дерзкой мечты человечества и трансформируется из умозрительного концепта в осязаемую, повседневную реальность. Беспилотные летательные аппараты (БПЛА) на солнечных батареях совершили колоссальный эволюционный скачок, превратившись из хрупких экспериментальных моделей, способных держаться в воздухе лишь несколько минут в полдень, в сверхэффективные автономные системы нового поколения. Современные аппараты способны неделями, месяцами, а в перспективе и годами курсировать в верхних слоях атмосферы, полностью игнорируя привычную необходимость посадки для дозаправки или смены аккумуляторов.
Они буквально «питаются» чистым солнечным светом, аккумулируя его излишки днем и экономно расходуя их в темное время суток, чтобы преодолеть земную тень и встретить новый рассвет на заданной высоте.
Запуск и эксплуатация такого аппарата — это принципиально иной вызов, коренным образом отличающийся от пилотирования классических мультикоптеров или ДВС-самолетов. Это не просто управление радиоуправляемой игрушкой или стандартным коммерческим дроном, а прецизионное администрирование сложнейшей мобильной микро-электростанции, функционирующей в условиях непрерывного дефицита ресурсов. В этой экосистеме каждый миллиграмм полетного веса, каждый квадратный миллиметр площади крыла, каждый процент коэффициента полезного действия (КПД) фотоэлементов и каждая флуктуация атмосферного давления определяют тончайшую грань между технологическим триумфом и мгновенным крушением. Инженеру и оператору здесь приходится быть одновременно аэродинамиком, метеорологом и специалистом по силовой энергетике, ведь законы физики не прощают ошибок там, где баланс генерации и потребления энергии рассчитан до микроватта.
От мифов к стратосфере: Исторический экскурс
История солнцевертов в авиации началась задолго до бума коммерческих квадрокоптеров.
- Первые шаги (1970-е): В 1974 году в воздух поднялся AstroFlight Sunrise — первый в мире летательный аппарат на солнечной энергии, созданный американскими инженерами. Он доказал саму концепцию возможности фотоэлектрического полета.
- Эра рекордов НАСА (1990–2000-е): Настоящий прорыв произошел в рамках программы NASA ERAST. Дистанционно управляемый гигант Helios с размахом крыла, превышающим Boeing 747, в 2001 году установил абсолютный рекорд высоты для горизонтального полета, поднявшись на 29 524 метра.
- Кругосветный триумф (2016): Пилотируемый самолет Solar Impulse 2 совершил то, что считалось невозможным: обогнул земной шар исключительно на энергии солнца, доказав надежность технологии в экстремальных многодневных миссиях.
Сегодня эта эволюция привела к созданию так называемых псевдоспутников (HAPS) — таких как Airbus Zephyr, которые удерживают рекорды непрерывного пребывания в стратосфере более 60 суток.
Новая реальность: Где и как это работает?
Технологии БПЛА на солнечных батареях давно покинули закрытые военные лаборатории и активно меняют гражданский сектор.
- Мониторинг климата и экологии: Модели вроде Skydweller или кастомные фиксированные крылья часами патрулируют тысячи квадратных километров тайги или океанских заповедников, фиксируя лесные пожары, разливы нефти и браконьеров в режиме реального времени.
- Гуманитарные миссии и связь: В зонах стихийных бедствий, где разрушена наземная инфраструктура, барражирующий дрон-солнцеверт выполняет роль ретранслятора, обеспечивая спасателей сотовой связью и интернетом 5G.
- Высокоточное земледелие: Аппараты осуществляют непрерывный мультиспектральный анализ сотен гектаров полей, помогая фермерам оценивать индекс вегетации (NDVI) и рассчитывать полив без необходимости постоянной перезарядки аккумуляторов.
Запуск собственного беспилотника на солнечной энергии — будь то инновационный стартап, исследовательский проект или амбициозный DIY-концепт — требует глубокого понимания физики атмосферы, аэродинамики и систем накопления энергии. В этой статье мы детально разберем, как приручить энергию солнца, рассчитать баланс мощности и превратить ваш дрон в автономного хозяина неба.
Идея кажется гениальной: разместить на дроне солнечные батареи, и тогда ему не нужен будет аккумулятор. Без него дроном конечно можно управлять, пока светит солнце. Это прекрасно (предполагая, что ваши намерения чисты). Именно это проделали студенты Сингапурского национального университета. Но из видео ясно, что их дрон плоский, как лист. Поэтому на самом деле вопрос звучит так: какой массой и размером может обладать такое устройство, чтобы оно смогло подняться в воздух исключительно на солнечной энергии? Я отвечу на этот вопрос и предоставлю вам специальный калькулятор для квадрокоптеров на солнечных батареях.
Солнечная энергия
Мощность – это энергия в единицу времени, измеряемая ваттами. В идеале нужно перенаправить всю энергию с солнечных батарей в полёт. Это значит, что никакого аккумулятора для временного хранения энергии не нужно – и хорошо, потому что он только увеличил бы массу. Но сколько энергии можно выжать из солнечной панели? Это и есть реальная проблема.

Энергетический выход солнечных батарей зависит от следующих величин:
- Мощности Солнца. Мощность солнечной энергии на поверхности Земли равняется примерно 1000 Вт на квадратный метр. Это значение изменить нельзя, не изменив Солнце (что не рекомендуется делать) (Е)
- Размер солнечной батареи. Чем больше батарея, тем больше мощность. Начнём с 0,04 м2 (А)
- Эффективность солнечной батареи. Просто потому, что на панель падает 1000 Вт/м2, не означает, что вся эта энергия превратится в электричество. Мне кажется достоверной цифра в 28% (е)
- Угол ориентации. Лучше, если солнечный свет падает на панель перпендикулярно. Но Солнце, скорее всего, не будет находиться прямо в зените. Как насчёт угла θ = 45°?
В результате мы получим энергетический выход по следующему уравнению:
P=eAEcosθ
И это солнечная мощность.
Энергия полёта
Посчитать энергию полёта квадрокоптера немного сложнее. Тем не менее, этот расчёт будет верным для любого летательного аппарата, взлетающего вверх при помощи опоры на воздух.
Начнём с природы сил и движения. Чтобы придать покоящемуся предмету скорость, требуется сила. Размер силы зависит от массы предмета, величины скорости и времени, за которое происходит её изменение. Заменим предмет на воздух – именно его используют наши аппараты для полётов. Реактивную силу можно увеличить, используя большую массу воздуха или большую площадь ротора. Также её можно увеличить, увеличив скорость воздуха.
Моделирование тяги квадрокоптера
Аэродинамику вращающегося несущего винта тривиальной назвать нельзя. Однако такие проблемы не останавливали меня раньше на пути к построению упрощённой модели. В следующей, чрезвычайно упрощённой физической модели, я буду считать, что тяга вертолёта появляется благодаря изменению импульса движущегося вниз воздуха. Чтобы достичь достаточной тяги для полёта вертолёта, у нас есть два способа. Можно взять небольшой винт и очень быстро толкать воздух вниз, или взять большой винт и толкать воздух медленнее.
Если площадь винта А, а плотность воздуха ρ, тогда подъёмная сила выражается через скорость воздуха следующим уравнением:
Что насчёт мощности? Мощность – это изменение кинетической энергии воздуха, делённое на временной промежуток. Чем быстрее воздух, тем больше кинетическая энергия и короче временной промежуток. Полный вывод этой формулы я приводил в статье про летательный аппарат на мускульной силе. Вот выражение для мощности.
Поскольку мощность пропорциональна кубу скорости воздуха, для вертолёта на мускульной силе она должна быть маленькой, а, значит, вертолёт должен быть большим. Так и есть.
Теперь к моему любимому графику. Я знал, что моя модель может оказаться абсолютно несостоятельной, поэтому я изучил данные по реальным вертолётам. Исходя из массы и размера винта, можно вычислить мощность полёта и сравнить её с указанной мощностью двигателя. Вот график – вычисленная мощность против указанной мощности для некоторых вертолётов.
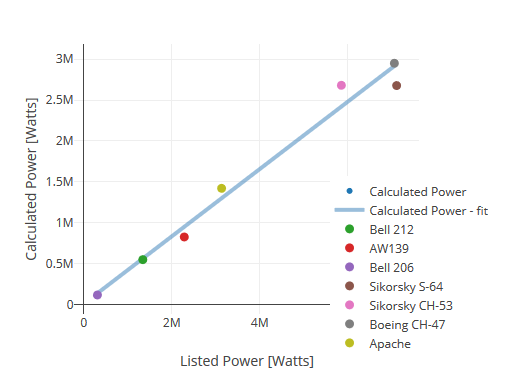
Я был очень удивлён линейности полученных данных.
Больше данных о вертолётах
Один мой друг, увлёкшийся созданием собственного квадрокоптера, показал мне сайт T-Motor, где перечислено множество электромоторов и данных по их эффективности. Вот, какие характеристики там указаны:
- Размер.
- Напряжение.
- Ток.
- Тяга в зависимости от дросселя.
- Скорость вращения.
- Мощность – произведение тока и напряжения.
Что можно с этим сделать? Поскольку у меня есть размер и тяга винта, я могу подсчитать скорость воздуха. Её можно использовать для подсчёта теоретической мощности и сравнить с указанной. Вот, что я получил.
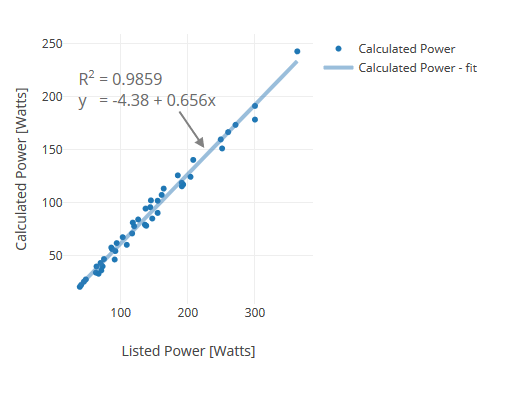
Ага. Всё ещё линейная зависимость. Здесь я уже немного поволновался – казалось маловероятным, что моя упрощённая модель тяги вертолёта сработает на таких масштабах. Причём у графиков даже наклон похож – 0,656 и 0,411. Что означает этот наклон? Он означает, что моя расчётная мощность примерно в 2 раза меньше. Если записать мощность, как:
Тогда расчётная мощность совпадёт с указанной. Не уверен, откуда взялась двойка. Возможно, я сделал ошибку, взяв производную при подсчётах средней скорости воздуха.
Если у нас есть данные, можно построить ещё один график, призовой. Зависимость моей расчётной скорости воздуха от скорости вращения винта.
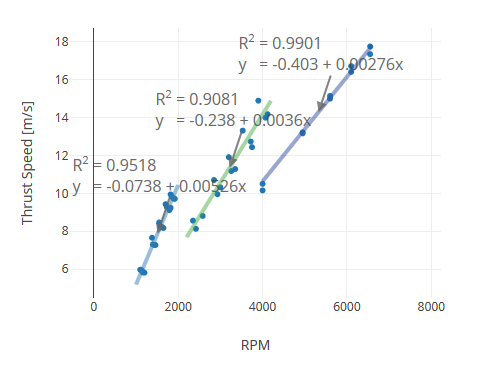
Что это значит? Чем быстрее вращаются лопасти винта, тем быстрее движется воздух. Подозреваю, что тут имеет значение ещё одна переменная – наклон лопастей.
Обратно к солнечной энергии
Но ведь нам не нужна тяга, нам нужна мощность. Увеличение скорости воздуха увеличивает его кинетическую энергию. Чем быстрее увеличивается кинетическая энергия, тем больше для этого требуется мощности.
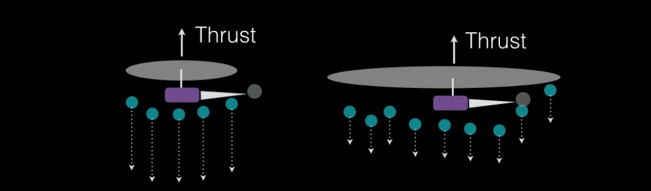
Это значит, что можно сделать летательный аппарат с небольшими винтами, очень быстро толкающими воздух, или с большим винтом, толкающим воздух медленнее. Но энергия двух этих вариантов разная. Кинетическая энергия пропорциональна квадрату скорости, поэтому меньшему винту требуется гораздо больше энергии для полётов. Поэтому реальный вертолёт на мускульной силе должен быть таким огромным, чтобы ему хватило энергии человека.
Подсчёт мощности полёта
Вместо того, чтобы учитывать все возможные варианты размера квадрокоптера, винтов и солнечных панелей, а также их эффективности, я просто сделал калькулятор – программу на Python, считающую размер винта, необходимого для того, чтобы аппарат летал при заданных параметрах.
С моими первоначальными прикидками я получил диаметр винта равным 5,9 см. Звучит правдоподобно. А все варианты с увеличением массы или изменением размера солнечных панелей теперь можно подсчитать на калькуляторе.
Границы возможного и новый рассвет авиации
Запуск БПЛА на солнечных батареях — это не просто шаг в сторону альтернативной энергетики, а радикальный пересмотр всей философии беспилотной авиации. Ограничения, накладываемые классическими литий-полимерными аккумуляторами с их средним временем полета в 20–50 минут, больше не являются абсолютным законом. Как доказывают современные практики, при правильном расчете аэродинамики, прецизионном подборе фотоэлектрических элементов и грамотном распределении веса, небо может стать для беспилотника родным домом на долгие часы и даже недели.
Инженер, решившийся на создание или эксплуатацию «солнцеверта», неизбежно сталкивается с жестким компромиссом. Ему приходится балансировать на стыке метеорологии, силовой электроники и материаловедения. Однако этот технологический вызов окупается полной автономностью и практически нулевыми операционными расходами на энергию. Энергия солнца бесплатна, и тот, кто научится эффективно аккумулировать ее в полете, получит принципиальное преимущество в воздухе.
Перспективы развития технологии
Солнечная беспилотная авиация находится на пороге масштабного технологического скачка. Развитие индустрии в ближайшие годы будет определяться тремя ключевыми векторами:
- Фотовольтаика нового поколения: На смену хрупкому и относительно тяжелому кремнию приходят гибкие, сверхлегкие перовскитные солнечные элементы и многопереходные арсенид-галлиевые (GaAs) матрицы. Их удельная мощность на грамм веса в разы выше, что позволит интегрировать панели непосредственно в обшивку крыльев и рамы без ухудшения аэродинамики.
- Нейросетевое управление энергобалансом и ИИ-пилотирование: Бортовые интеллектуальные системы учатся анализировать метеорологическую обстановку в реальном времени. Интеграция ИИ, как это реализовано в перспективных стратосферных аппаратах (например, российском проекте «Аргус»), позволяет дронам автоматически находить восходящие термические потоки воздуха и переходить в режим планирования, экономя колоссальные объемы энергии.
- Гибридные системы питания: Будущее за интеграцией фотоэлементов с водородными топливными ячейками или графеновыми аккумуляторами. Солнечные панели будут обеспечивать базовый полет и зарядку буфера в дневное время, а водород или высокоемкие батареи гарантируют стабильную работу в глубоких сумерках, ночью или при критическом ухудшении погоды.
Благодаря этим технологиям коммерческие псевдоспутники (HAPS) и гражданские мониторинговые дроны смогут окончательно взять на себя функции дорогостоящих космических аппаратов, работая на высотах до 20–30 км.
Часто задаваемые вопросы (FAQ)
Можно ли установить солнечные панели на обычный квадрокоптер для увеличения времени полета?
Практически бессмысленно. Классический мультиротор тратит слишком много энергии на удержание себя в воздухе (соотношение потребляемой мощности к весу крайне невыгодно). Площади рамы обычного дрона не хватит для размещения панелей нужной мощности. Однако при радикальном пересмотре конструкции — ультралегких рамах и укороченных лучах для снижения инерции — энтузиастам удается создавать рекордные солнечные мультироторы, способные держаться в воздухе более 5 часов.
Что происходит с дроном, когда солнце заходит или его закрывают облака?
Аппарат не падает мгновенно. Все солнечные БПЛА оснащаются обязательным буферным аккумулятором (обычно Li-ion). Специальные платы управления питанием (распределители с диодными схемами) мгновенно переключают снабжение моторов на батарею, как только генерация от панелей падает. Задача инженера — рассчитать емкость буфера так, чтобы ее хватало на преодоление облачности или ночного периода.
Каковы главные враги солнечного беспилотника?
Главные враги — это ветер, флаттер (вибрация) крыльев и экранирование. Солнечные дроны проектируются максимально легкими, из-за чего они сильно подвержены ветровым нагрузкам. Кроме того, большая площадь панелей может перекрывать или экранировать GPS-антенны и радиоприемники, поэтому навигационные модули приходится выносить на специальные мачты за пределы фотоэлементов.
Нужно ли регистрировать такой дрон?
Да. Законодательство в сфере БПЛА регулирует аппараты по их взлетной массе и типу использования, независимо от источника питания. Поскольку аппараты на солнечных батареях из-за большой площади панелей часто обладают крупными габаритами (а стратосферные модели и вовсе имеют размах крыла в десятки метров), они подлежат обязательной регистрации и согласованию полетных планов в органах воздушного движения.
Автор: Вячеслав Голованов
Источник: https://habr.com/


